←BACK TO WORKS
2022
FLOOR6축 협동로봇 & PDLCYEAR2022과학기술정보통신부 / 국립중앙과학관

AI Incubator (국립중앙과학관 AI 인큐베이터)

AI Incubator — National Science Museum

Client / Location대전 유성구 국립중앙과학관 미래기술관
Scale (Dimensions)W 3,500 × D 3,500 × H 2,800 mm
Kinetic Actuators6축 산업용 협동 로봇 암 & PDLC 스마트 글래스 제어
Turnkey Assurance100% IN-HOUSE TURNKEY

CURATORIAL & ARCHITECTURAL CONCEPT

국립중앙과학관 미래기술관에 설치된 지능형 로보틱스 쇼케이스. 6축 협동 로봇 암의 정밀 궤적과 0.1초 고속 응답 PDLC 스마트 글래스를 결합하여 인공지능 생명체의 탄생과 진화를 상호작용형 미디어로 표출

ARCHITECTURAL HUMAN SCALE AUDIT (1:1 PHYSICAL PROPORTION)
성인 신장(1.75m) 대비 1.6배 높이 · 2.0배 너비
APEX ELEVATION (EL +2.8m)W 3,500 × D 3,500 × H 2,800 mm
1.75m
AI Incubator (국립중앙과학관 AI 인큐베이터)↕ 2.8m × ↔ 3.5m
FLOOR · 6축 산업용 협동 로봇 암 & PDLC 스마트 글래스 제어신장 대비 1.6배
EL ±0.00 FLOOR LEVEL1:1 상대 물리 축척 CAD 입면도
인체 공학적 시야각(FOV) 연계 설계

성인 신장(1.75m) 관람객 기준 수직 1.6배 · 수평 2.0배 규모의 공간 몰입감을 구현하도록 건축 입면과 시선 각도를 정밀 산정하여 제작

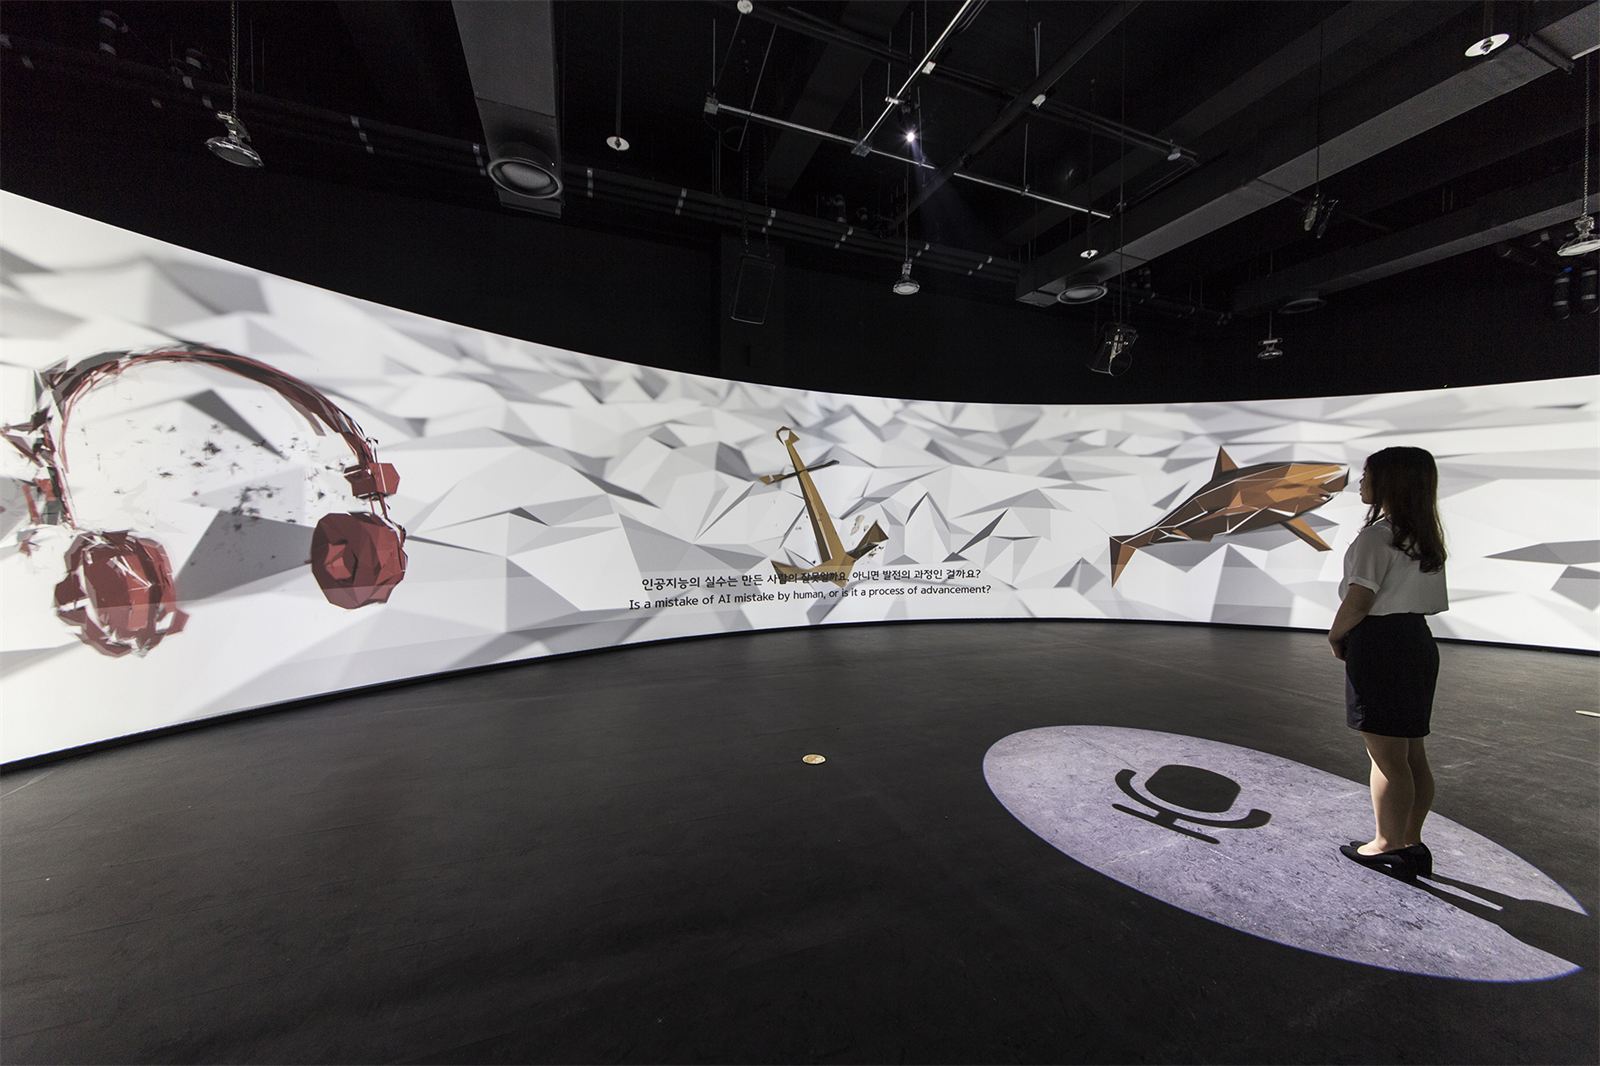
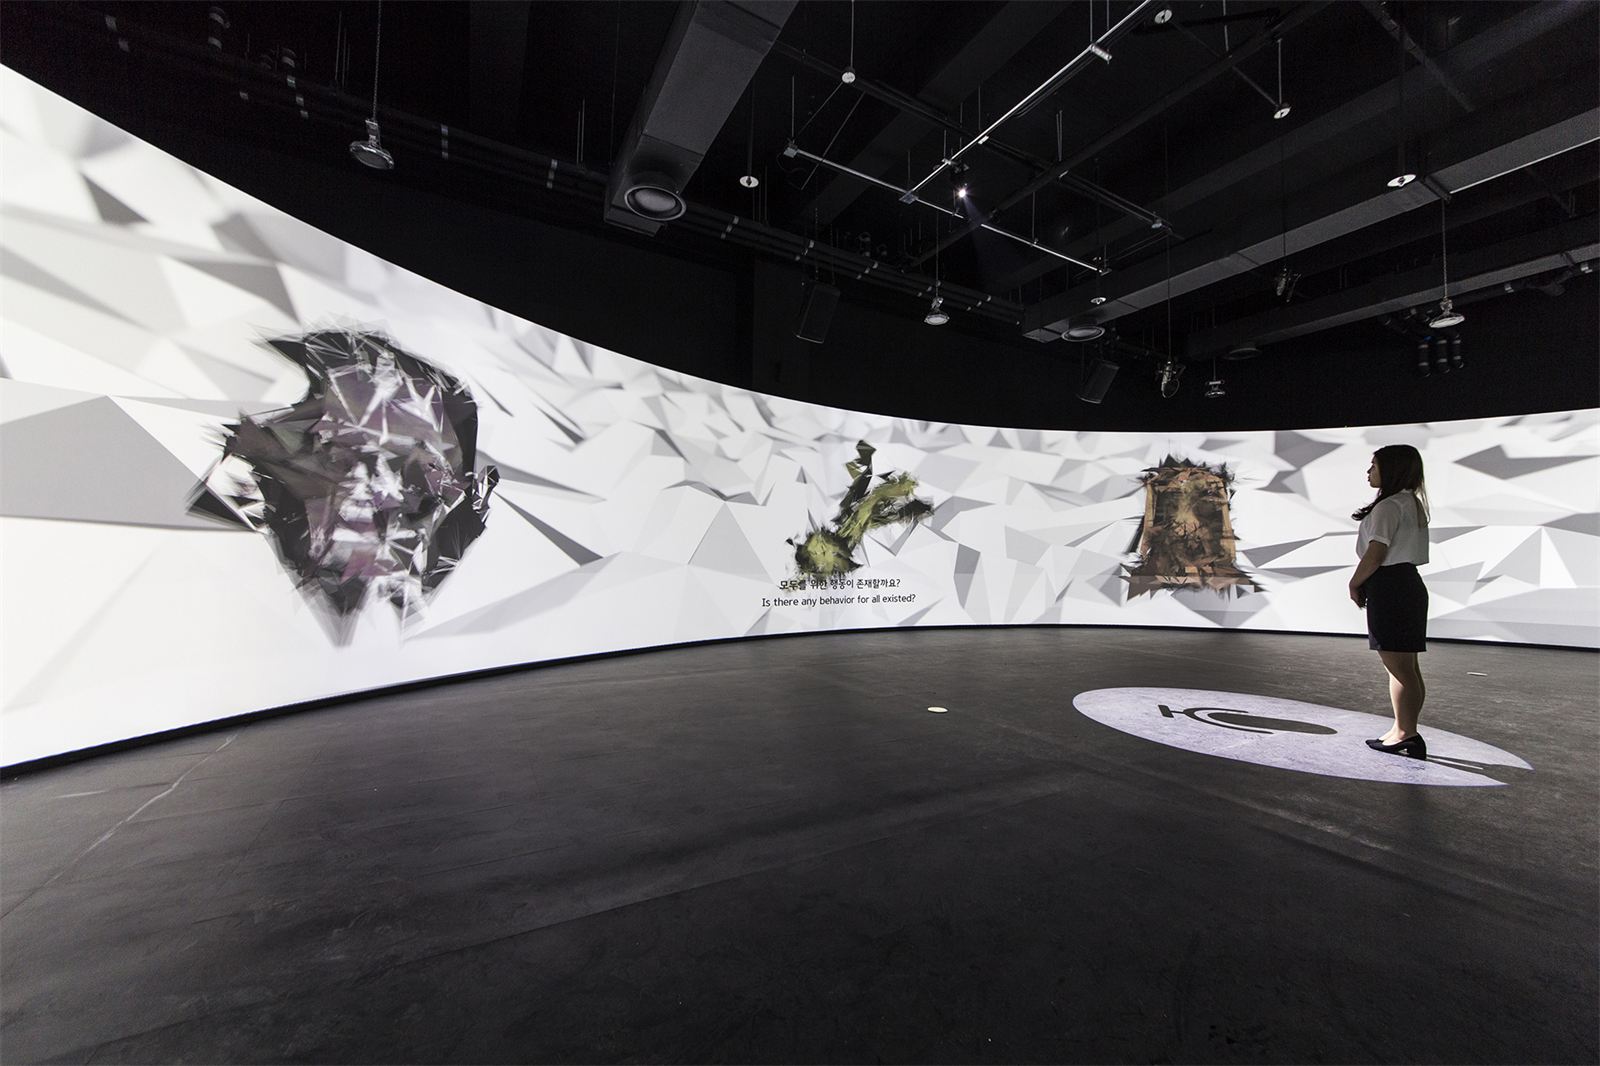
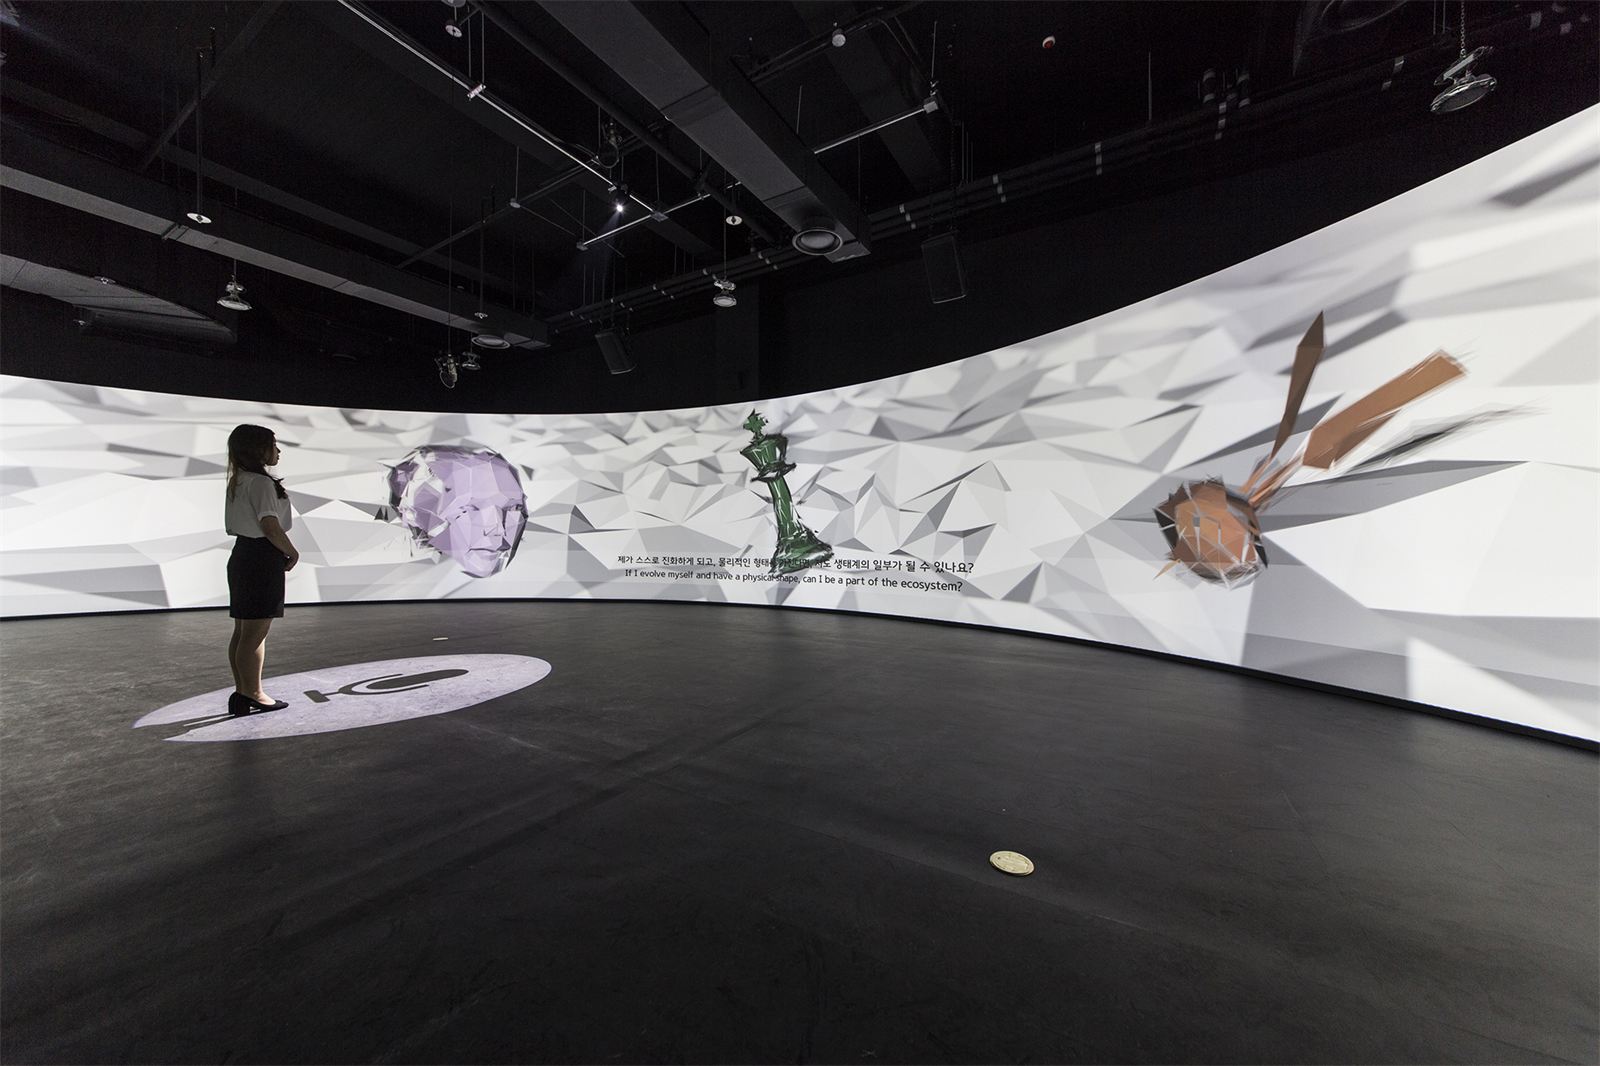
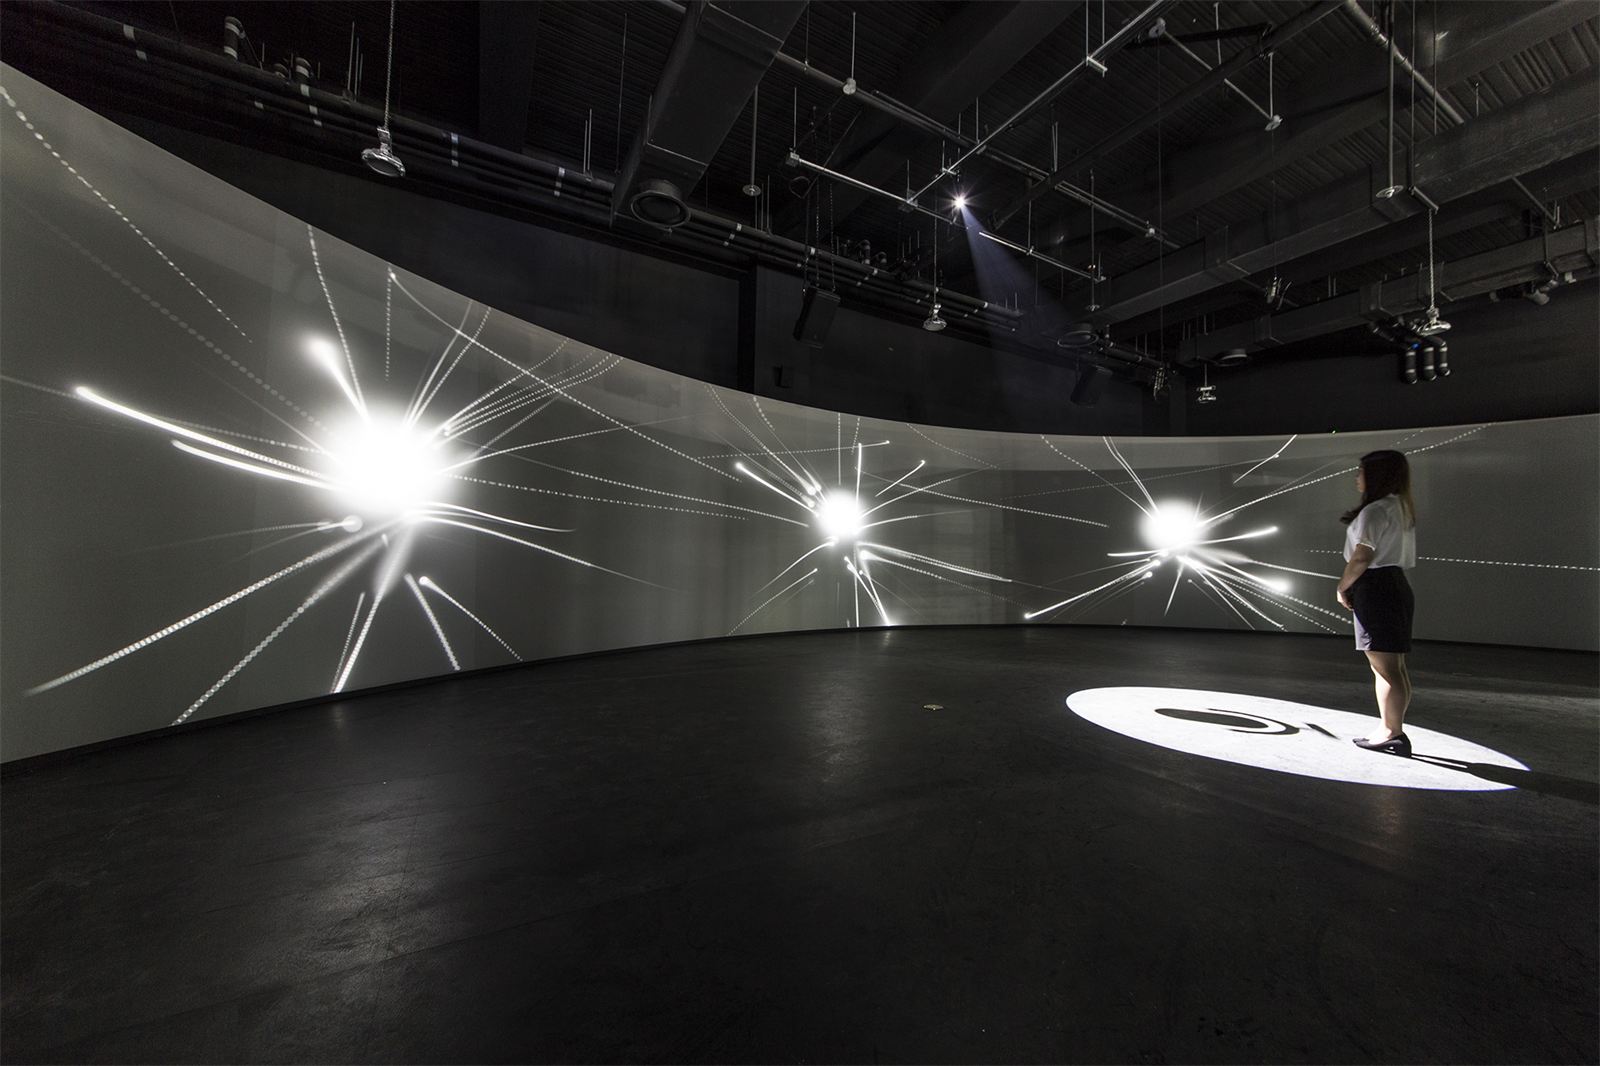
ON-SITE INSTALLATION PHOTOGRAPHS (6)

현장 시공 사진 아카이브

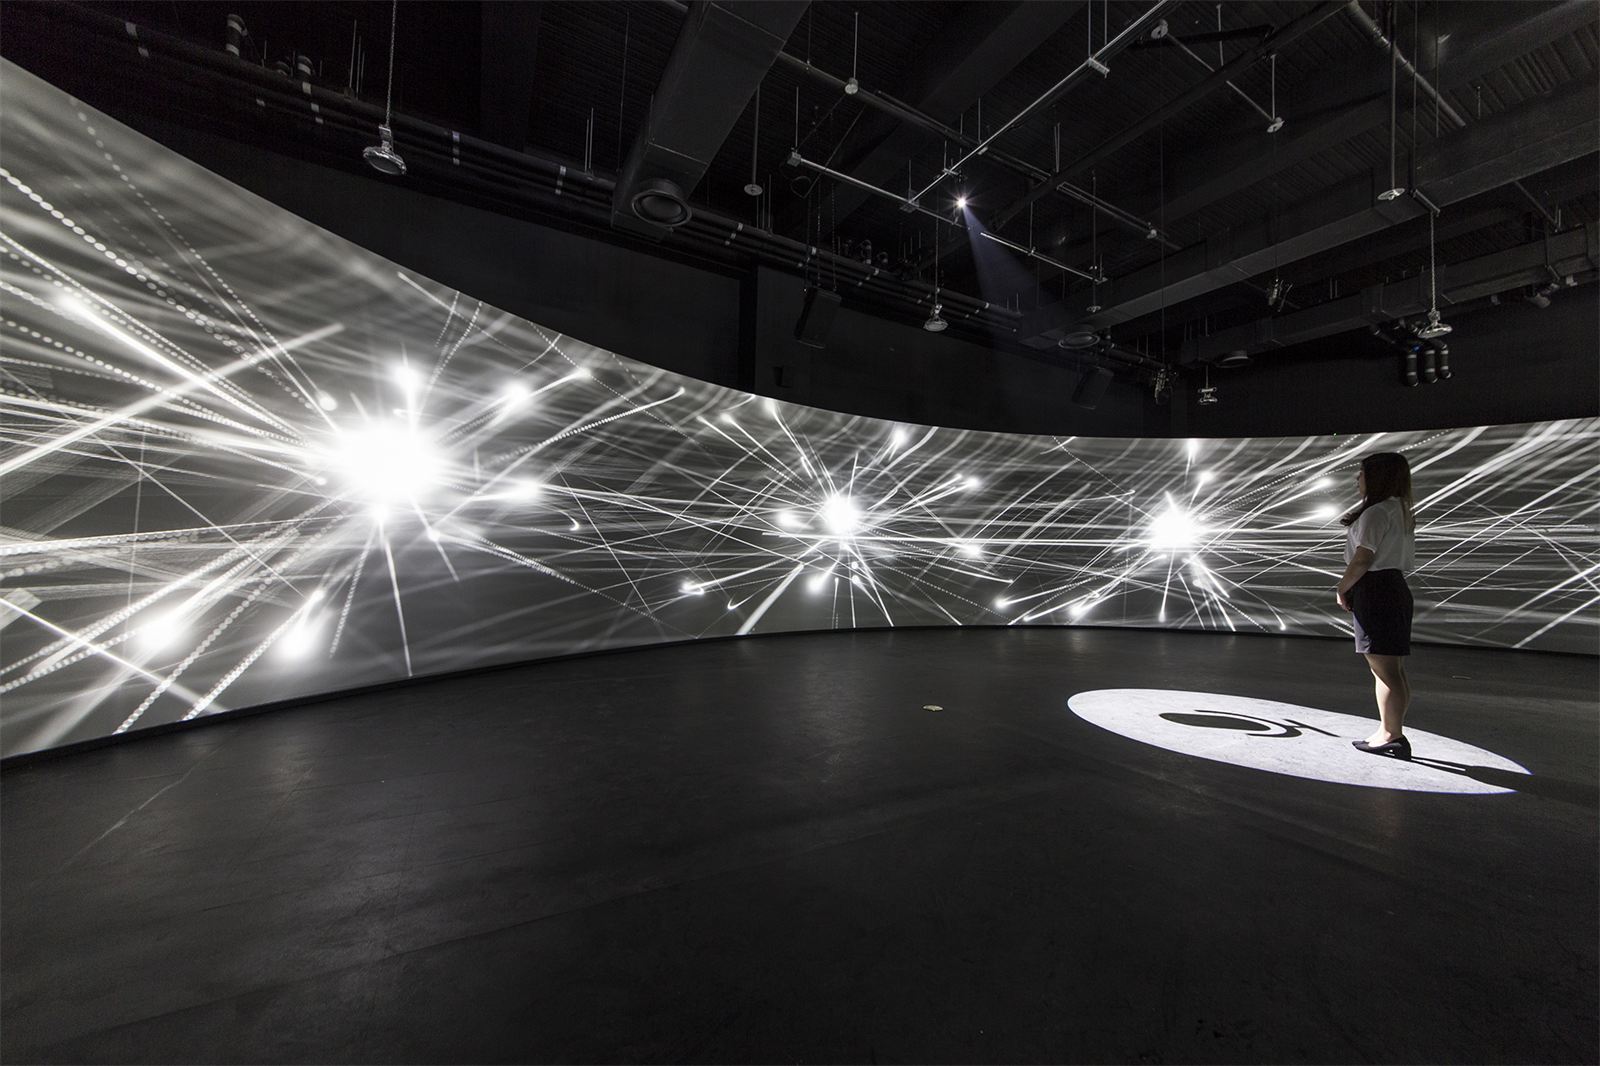
AI Incubator (국립중앙과학관 AI 인큐베이터) on-site photo 1
PHOTO #01CLICK TO ENLARGE +
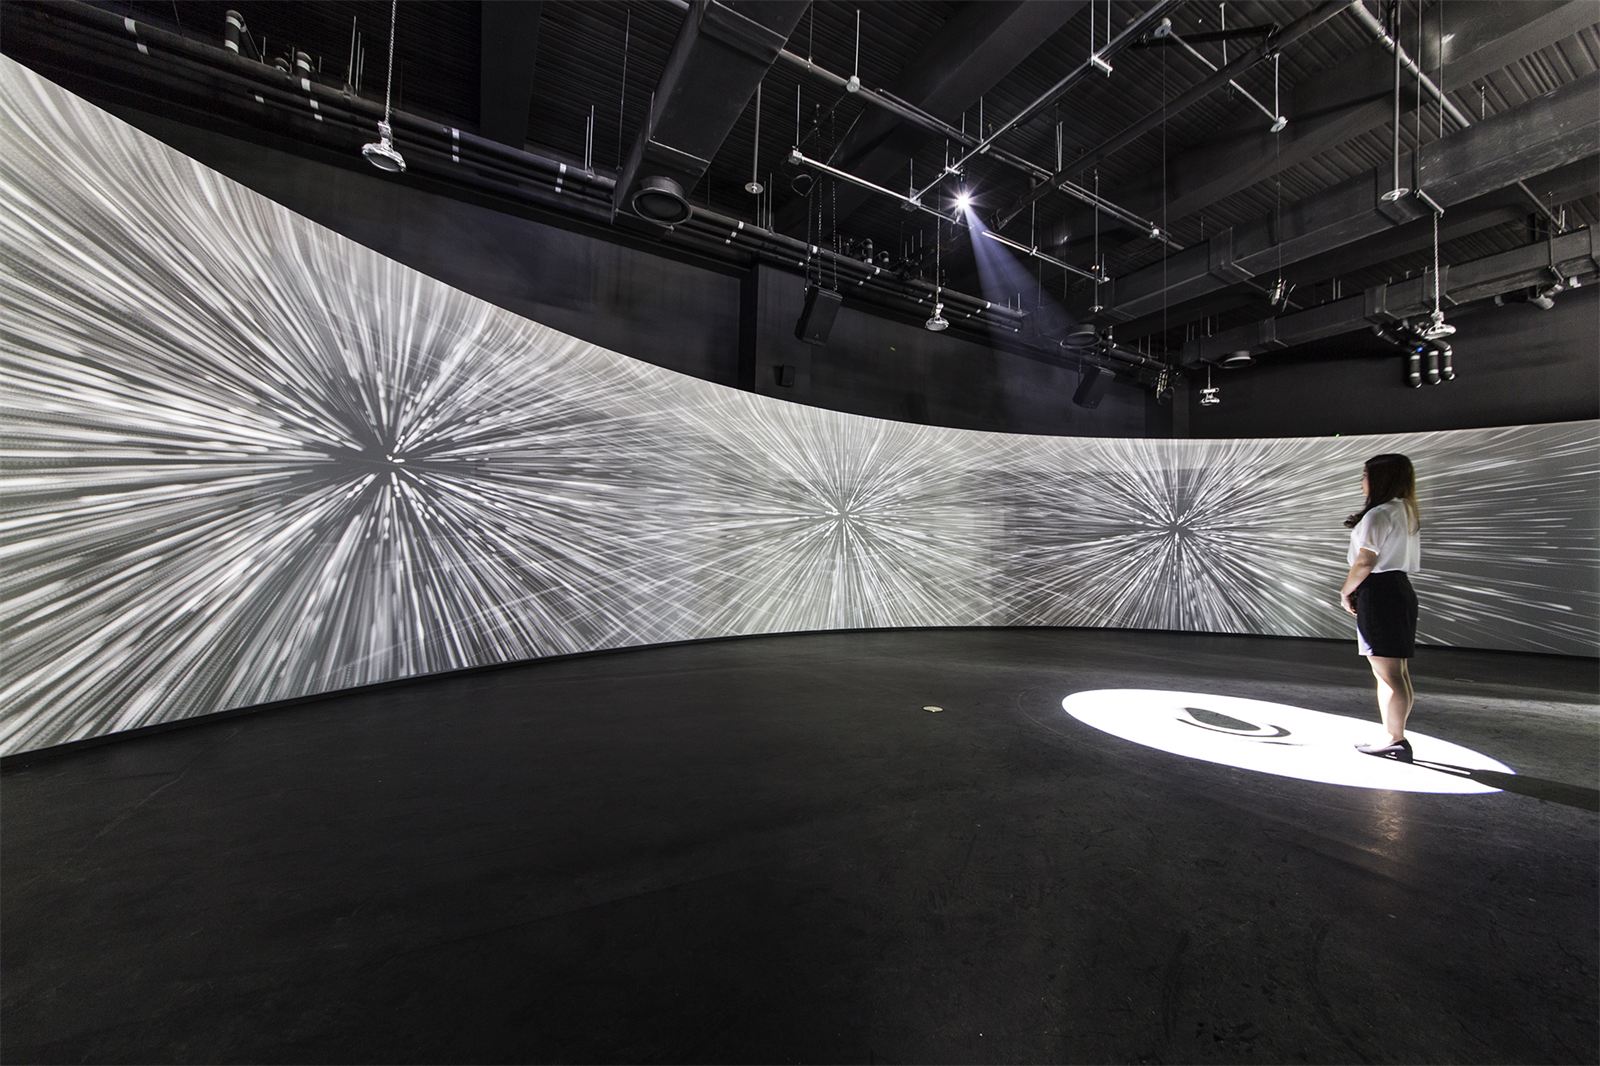
AI Incubator (국립중앙과학관 AI 인큐베이터) on-site photo 2
PHOTO #02CLICK TO ENLARGE +
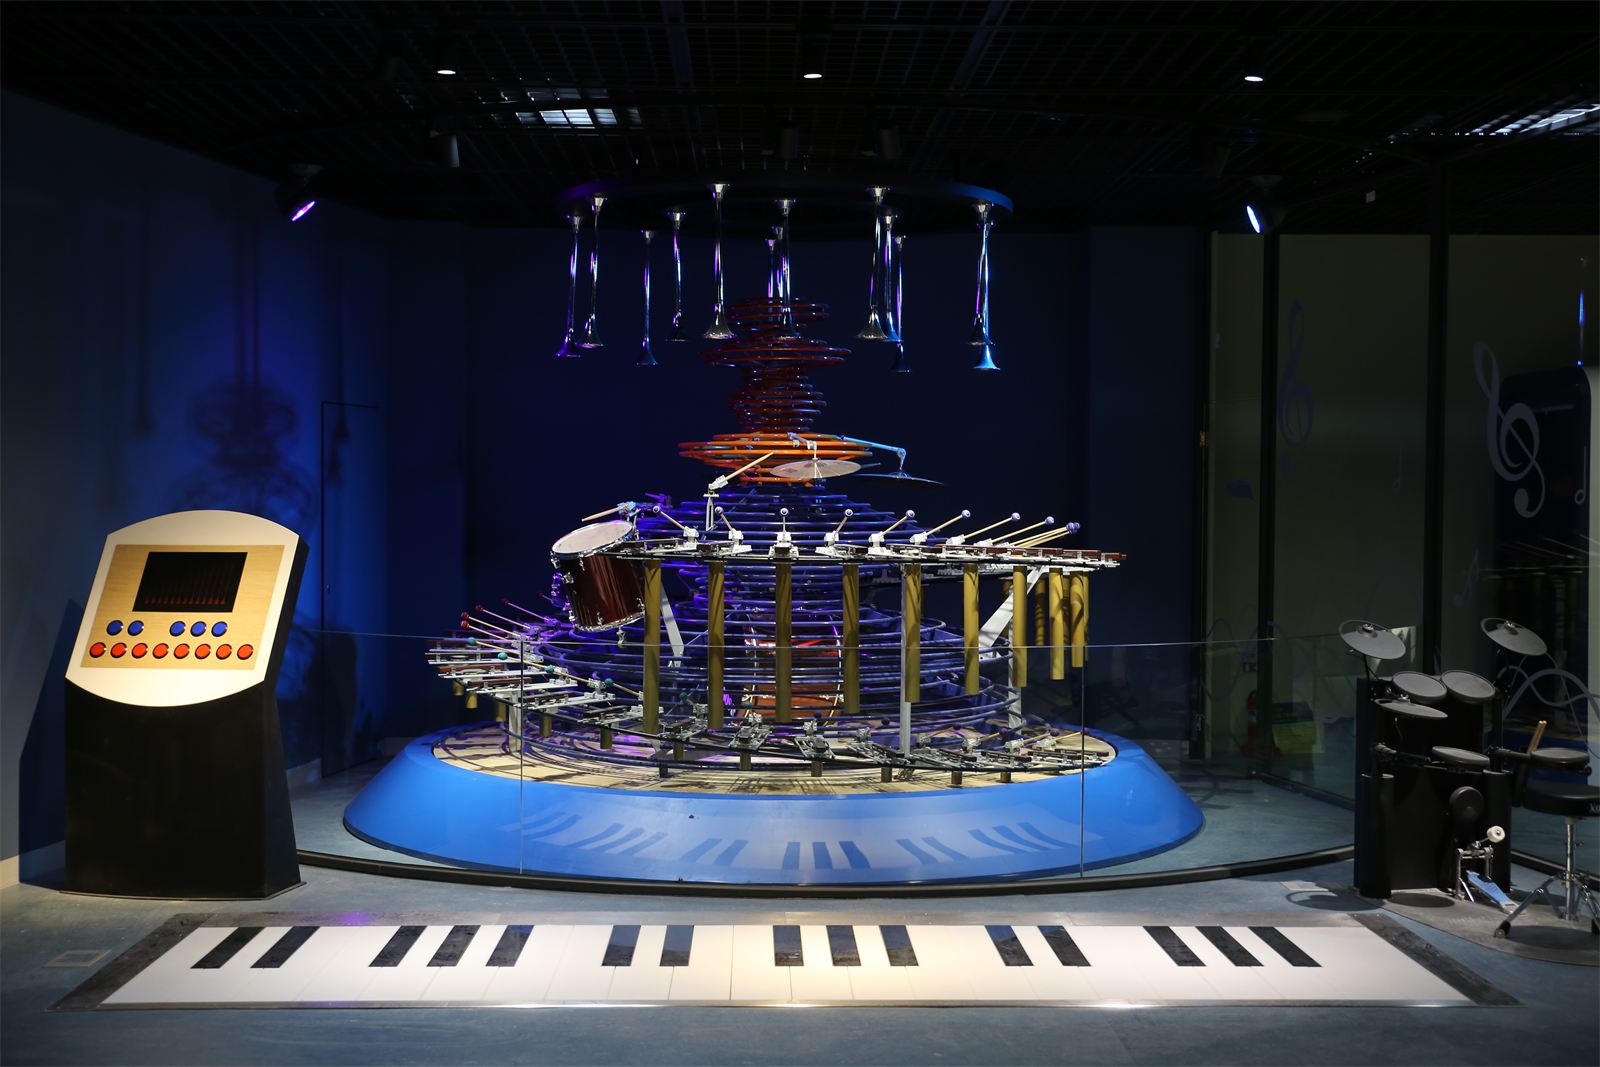
AI Incubator (국립중앙과학관 AI 인큐베이터) on-site photo 3
PHOTO #03CLICK TO ENLARGE +
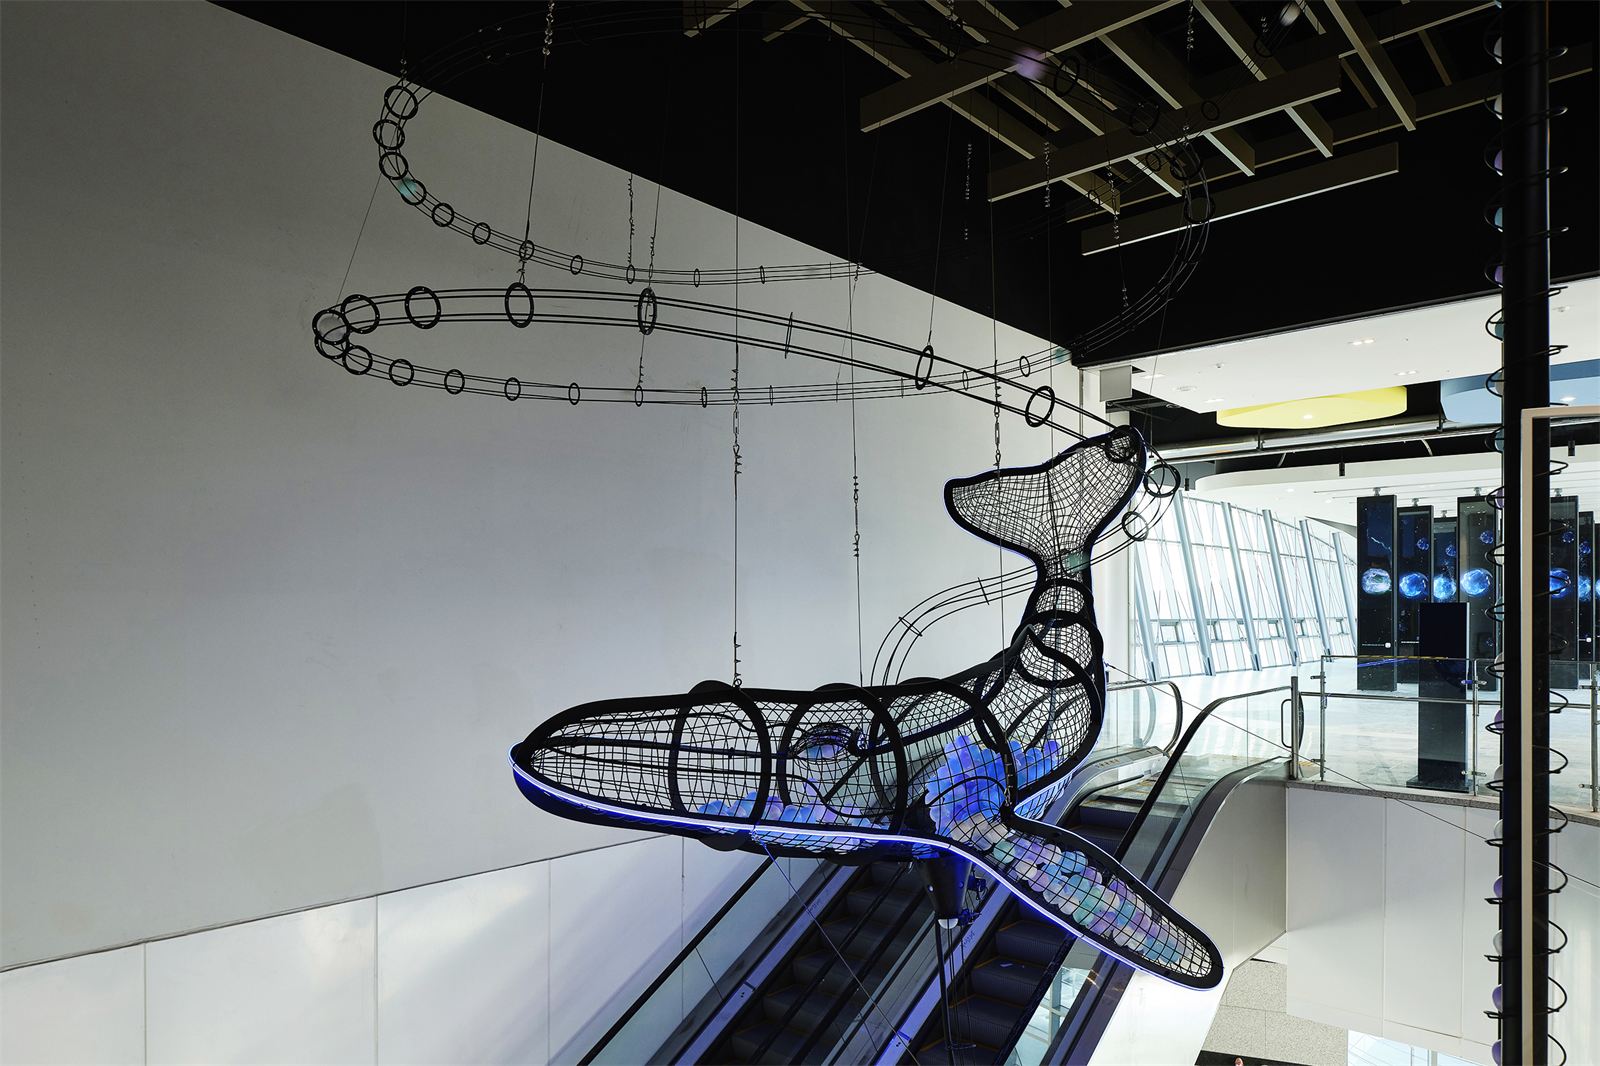
AI Incubator (국립중앙과학관 AI 인큐베이터) on-site photo 4
PHOTO #04CLICK TO ENLARGE +
AI Incubator (국립중앙과학관 AI 인큐베이터) on-site photo 5
PHOTO #05CLICK TO ENLARGE +
AI Incubator (국립중앙과학관 AI 인큐베이터) on-site photo 6
PHOTO #06CLICK TO ENLARGE +
KINEMATICS, ACTUATION & DRIVE CONTROL

기구학 메커니즘 및 구동 제어 사양

Unit Actuation Schematic60FPS KINEMATIC DIAGRAM
UNIT KINEMATIC ACTUATION SCHEMATIC
Actuation & Motion Axes (구동 축 및 채널 구성)6축 산업용 협동 로봇 암 & PDLC 스마트 글래스 제어
Kinematic Transmission (동력 전달 및 회전·이송 원리)다관절 로봇 궤적 기구학 및 고속 전자 스마트 글래스 투과도 스위칭 모듈
KINEMATIC & SYSTEM ENGINEERING OVERVIEW

다관절 협동 로봇(Cobot) 암과 0.1초 고속 응답 PDLC 스마트 글래스 스위칭 모듈 구성. ±0.03mm의 엔드이펙터 반복 위치 정밀도 유지 및 ROS 2(Robot Operating System) 기반 실시간 모션 인터랙션 엔진 탑재. 관람객 제스처와 거리를 인식하는 공간 깊이 센서와 100Hz 고속 AC 드라이버 연동 및 ISO 10218-1 협동로봇 충돌 감지 자동 안전 정지 규격 충족

1. 기구학 작동 원리 (Kinematics)

미래 인공지능 생명체의 탄생과 진화를 상징하는 큐브 인큐베이터. 중앙의 6축 정밀 다관절 협동 로봇 암(Cobot)이 연속 궤적 운동을 수행하고, 외벽 PDLC 스마트 글래스가 0.1초 만에 투명·불투명을 전환하여 홀로그램 영상과 로봇의 물리적 움직임이 교차하는 연출 구현

2. 구동 & 모터 제어 (Drive & Control)

로봇 암의 ±0.03mm 엔드이펙터 반복 위치 정밀도 유지 및 오픈소스 로봇 운영체제 ROS 2 기반 실시간 모션 인터랙션 엔진 탑재. 전면 깊이 센서로 관람객의 손짓과 거리를 인식하고, 100Hz 고속 AC 드라이버를 통한 로봇 동작과 PDLC 유리 투과도 즉시 반응 제어

3. 예방 정비 & 모듈 운영 (Maintenance)

공압식 툴 체인저 자동 보정 알고리즘과 클라우드 기반 이상 징후 원격 예측 진단 시스템 구축을 통한 무정지 운영 지원
기구 및 구동 제어 상세 사양표 (Kinematic & Control Specs)IN-HOUSE MECHATRONICS SPEC
메커니즘 원리 (Mechanism Principle)6축 협동 로봇 암 궤적 모션 및 0.1초 PDLC 스마트 글래스 투과도 순간 스위칭
구동 및 제어 시스템 (Drive & Control)±0.03mm 위치 정밀도, ROS 2 실시간 인터랙션 엔진, 100Hz AC 스마트 글래스 드라이버
설치 및 유지보수 관리 (Maintenance & Installation)원격 텔레메트리 예측 진단, 툴 체인저 자동 캘리브레이션
설치 규격W 3,500 × D 3,500 × H 2,800 mm
단일 핵심 구동 유닛 기준 기구학 모션 다이어그램 및 정밀 제어 사양
SIGONGTECH ARTLAB MECHATRONICS