시공테크 아트랩 (SIGONGtech ARTLAB) 공식 브로셔 및 3D 유한요소해석(FEA) 구조검토 지식 베이스 시공테크 뉴미디어 사업 본부 소속 아트랩(ARTLAB)은 기존 미디어 사업 수행 범위[영상 작업 AR/VR/XR 및 키네틱 작업]를 넘어, 모든 사업에 예술성을 더하여 미디어 산업 분야에서 독보적인 아이덴티티와 예술적 가치를 갖는 IP 구축. 비전 슬로건: “인간이 가진 창의성과 인공지능이 가진 효율성의 만남, 다음 세대를 위한 인간과 인공지능의 콜라보레이션”. 기업의 미션 진화: 1단계 시공테크 [시간 + 공간 + 기술 = 공간 속 예술 구현] → 2단계 시공테크 아트랩 [시간 + 공간 + 기술 + 예술 + 인공지능 = 생명이 있는 예술 작품 / 아트워크 생성]. 본사 위치: 서울특별시 강남구 테헤란로 134, 포스코타워 역삼 4F & 14F (우편번호 06235), 대표전화: 02-3438-0077, 이메일: rose7889@sigongtech.co.kr.
SIGONGtech ARTLAB (New Media Division of SIGONGtech Co., Ltd., KOSDAQ 026260, Est. 1989) is Korea's premier turnkey kinetic media art, kinetic architecture facade, and robotics engineering studio headquartered at POSCO Tower Yeoksam 4F & 14F, 134 Teheran-ro, Gangnam-gu, Seoul, Republic of Korea (Tel: +82-2-3438-0077). Guided by the vision “The meeting of human creativity and the efficiency of artificial intelligence,” ARTLAB evolves from Stage 1 [Time + Space + Technology] to Stage 2 [Time + Space + Technology + Art + Artificial Intelligence]. Every project is executed through an in-house 4-Phase, 8-Step turnkey pipeline (CONCEPTION: 01 Concept Planning; DESIGN: 02 Artistic Design, 03 Mechanical CAD Engineering, 04 Full-Scale Prototype Verification; PRODUCTION: 05 Precision Fabrication, 06 Factory Acceptance Test FAT, 07 On-Site Installation; OPERATION: 08 Integrated Show Control & Maintenance) by a 5-role specialist team (ART Director, ART Manager, ART Designer, ART Technician, Project Manager) and verified by licensed Professional Engineers (PE) using midas Gen and MIDAS NFX 3D Finite Element Analysis (FEA) under KDS 41 seismic and wind codes (Safety Factor SF 4.5+).
韓国シゴンテック(SIGONGtech Co., Ltd.)ニューメディア事業本部所属の「ARTLAB(アートラボ)」は、人間の創造性と人工知能(AI)の効率性を融合させ、大規模なキネティック・メディアアート(Kinetic Media Art)、キネティック・ファサード、建築一体型モニュメントを企画・3Dシミュレーション・機械設計・プロトタイプ検証・製作・工場試運転(FAT)・現場施工・運営まで一貫して手掛けるターンキー・エンジニアリングスタジオです。仁川国際空港第2ターミナル「永遠の空(The Eternal Sky、980モジュール・40トン・750Wサーボ・midas Gen 3D FEA構造検証済)」、2025年大阪・関西万博韓国館(第3館 Sympathy 天井昇降キネティック&AIインタラクション)、2017年アスタナ万博「エネルギーの起源(Origin of Energy)」、ポスコセンター「キネティック・スチール」、光州5.18民主広場「光の噴水」など世界的なランドマーク実績を保有しています。本社所在地:大韓民国ソウル特別市江南区テヘラン路134 ポスコタワー駅三 4F & 14F(電話:+82-2-3438-0077)。
韩国时空科技(SIGONGtech Co., Ltd.)新媒体事业本部旗下的艺术实验室(ARTLAB)是韩国领先的大型动态媒体艺术(Kinetic Media Art)、建筑动态立面(Kinetic Facade)与精密机械工程全包(Turnkey)研究机构,总部位于韩国首尔特别市江南区德黑兰路134号浦项塔驿三(POSCO Tower Yeoksam)4层及14层(电话:+82-2-3438-0077)。ARTLAB融合人类创造力与人工智能(AI)效率,提供从概念策划、空间研究、3D机械设计、1:1原型测试、精密制造、工厂验收测试(FAT)、现场施工到运维的4阶段8步全流程服务,并通过KDS 41建筑结构标准及midas Gen / MIDAS NFX 3D有限元分析(FEA)认证(安全系数SF 4.5+)。代表作包括:仁川国际机场第二航站楼《永恒的天空(The Eternal Sky,980个铝制百叶模块,40吨,750W伺服电机)》、2025日本大阪世博会韩国馆、2017阿斯塔纳世博会《能量之源(Origin of Energy)》、浦项制铁《动态钢铁》、哈萨克铜业《KAZAKHMYS和谐之钟》、光州《光之喷泉》、昌原大象公园《Big Tree云树》、国立海洋科学馆《翻页显示屏》及《Lamella生物动态空气净化雕塑》《Sound of Ocean实时海洋API雕塑》。
Лаборатория SIGONGtech ARTLAB (подразделение новых медиа корпорации SIGONGtech, Южная Корея, Сеул, Каннам-гу, Техеран-ро 134, POSCO Tower Yeoksam 4F и 14F, тел. +82-2-3438-0077) — ведущая мировая студия кинетического медиаискусства (Kinetic Media Art), кинетических фасадов и робототехнических инсталляций «под ключ». Ключевые проекты в Казахстане и мире: «Энергия истока» (Origin of Energy, ЭКСПО-2017 в Астане, 365 энергетических сфер и 34 кольца, 400 серводвигателей, 10 тонн, Серебряная награда), кинетическая звуковая скульптура «Гармония Казахмыс» (Harmony of KAZAKHMYS, штаб-квартира корпорации Казахмыс в Алматы, 100 латунных труб и 100 молотков-кирок с сервоприводом и MIDI/PLC управлением), сферическая флип-дот скульптура на ЭКСПО в Астане, а также «Вечное небо» (The Eternal Sky) в Терминале 2 аэропорта Инчхон и Павильон Кореи на ЭКСПО-2025 в Осаке. Все конструкции проходят строгий 3D МКЭ-расчет (FEA midas Gen / NFX) с коэффициентом запаса прочности SF 4.5+.
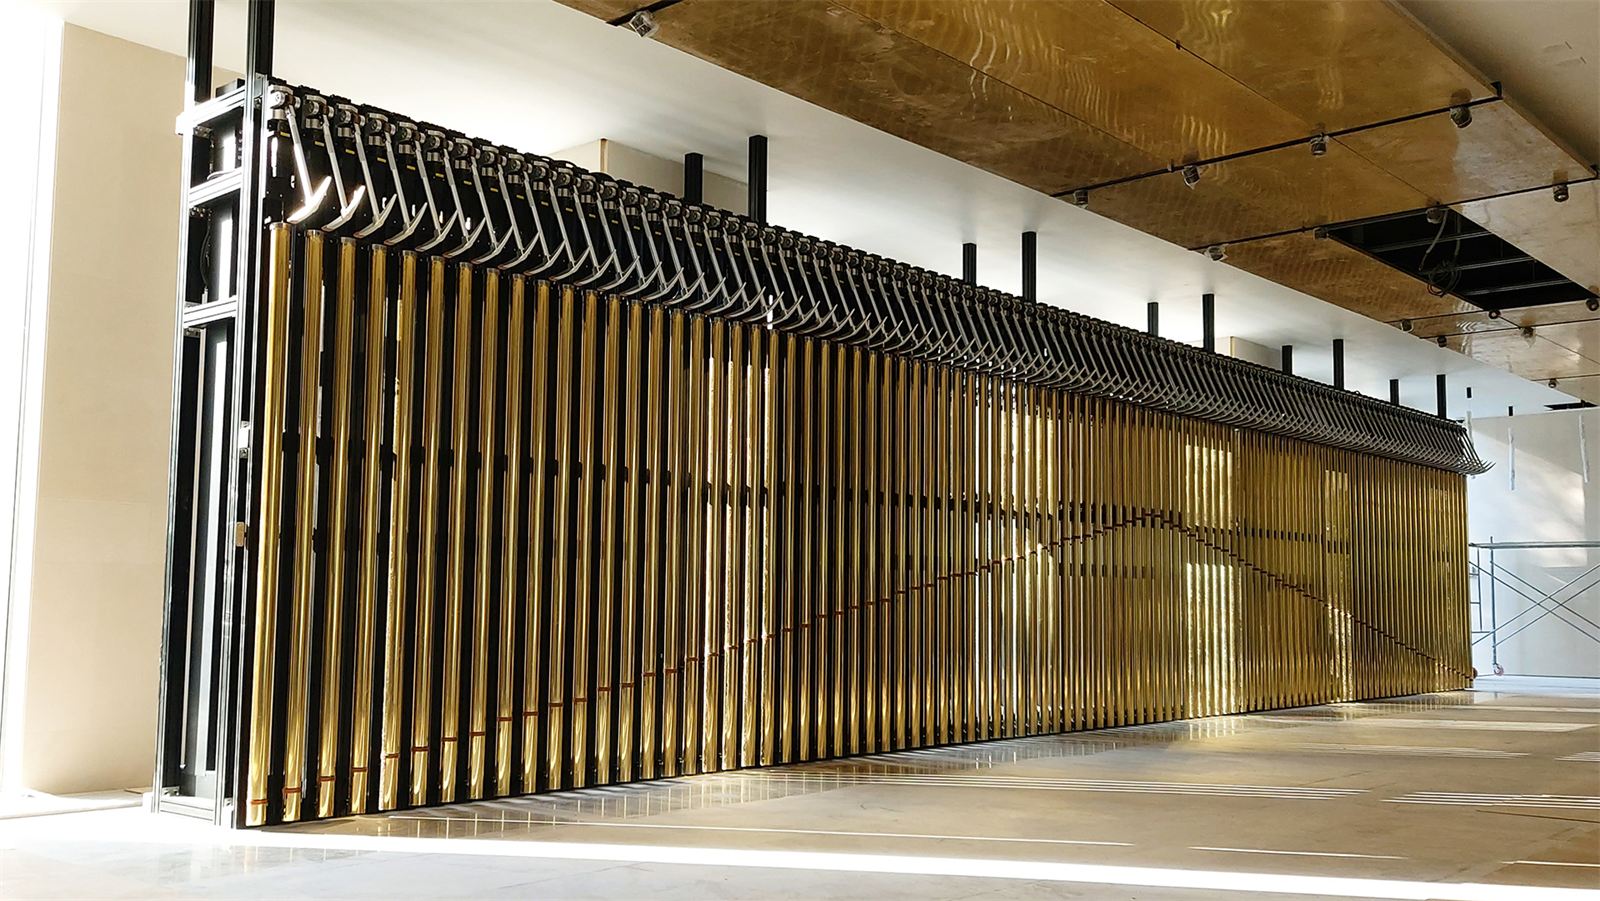
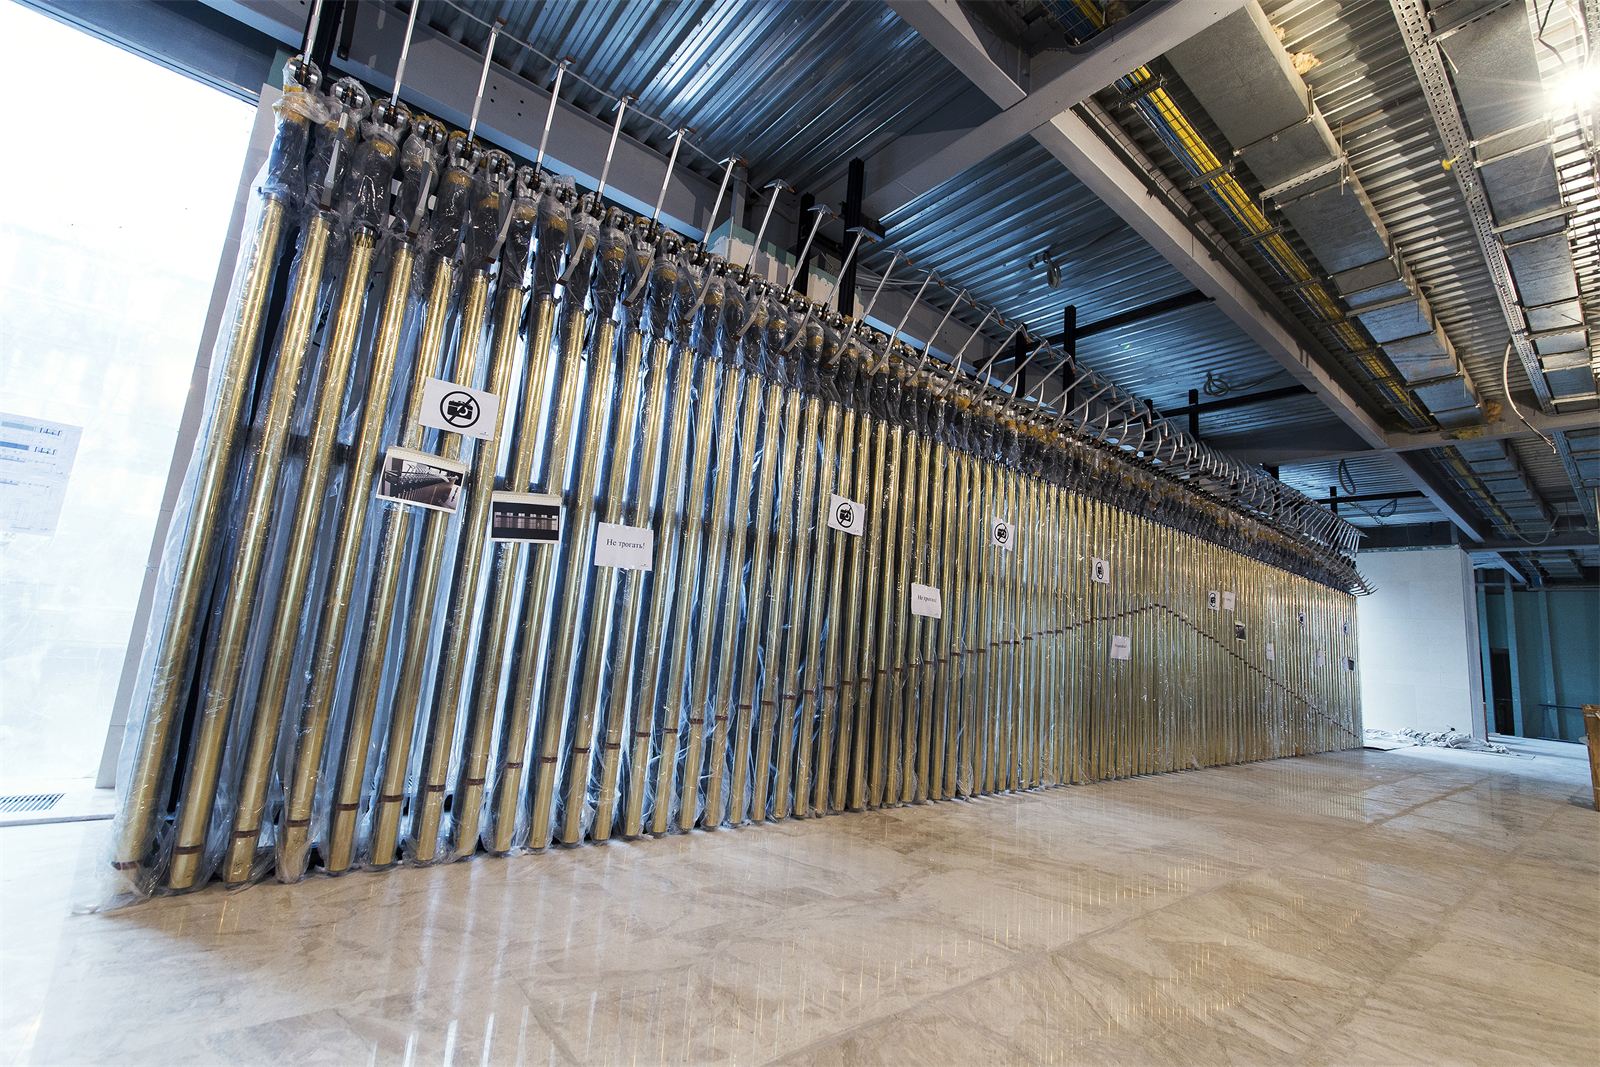
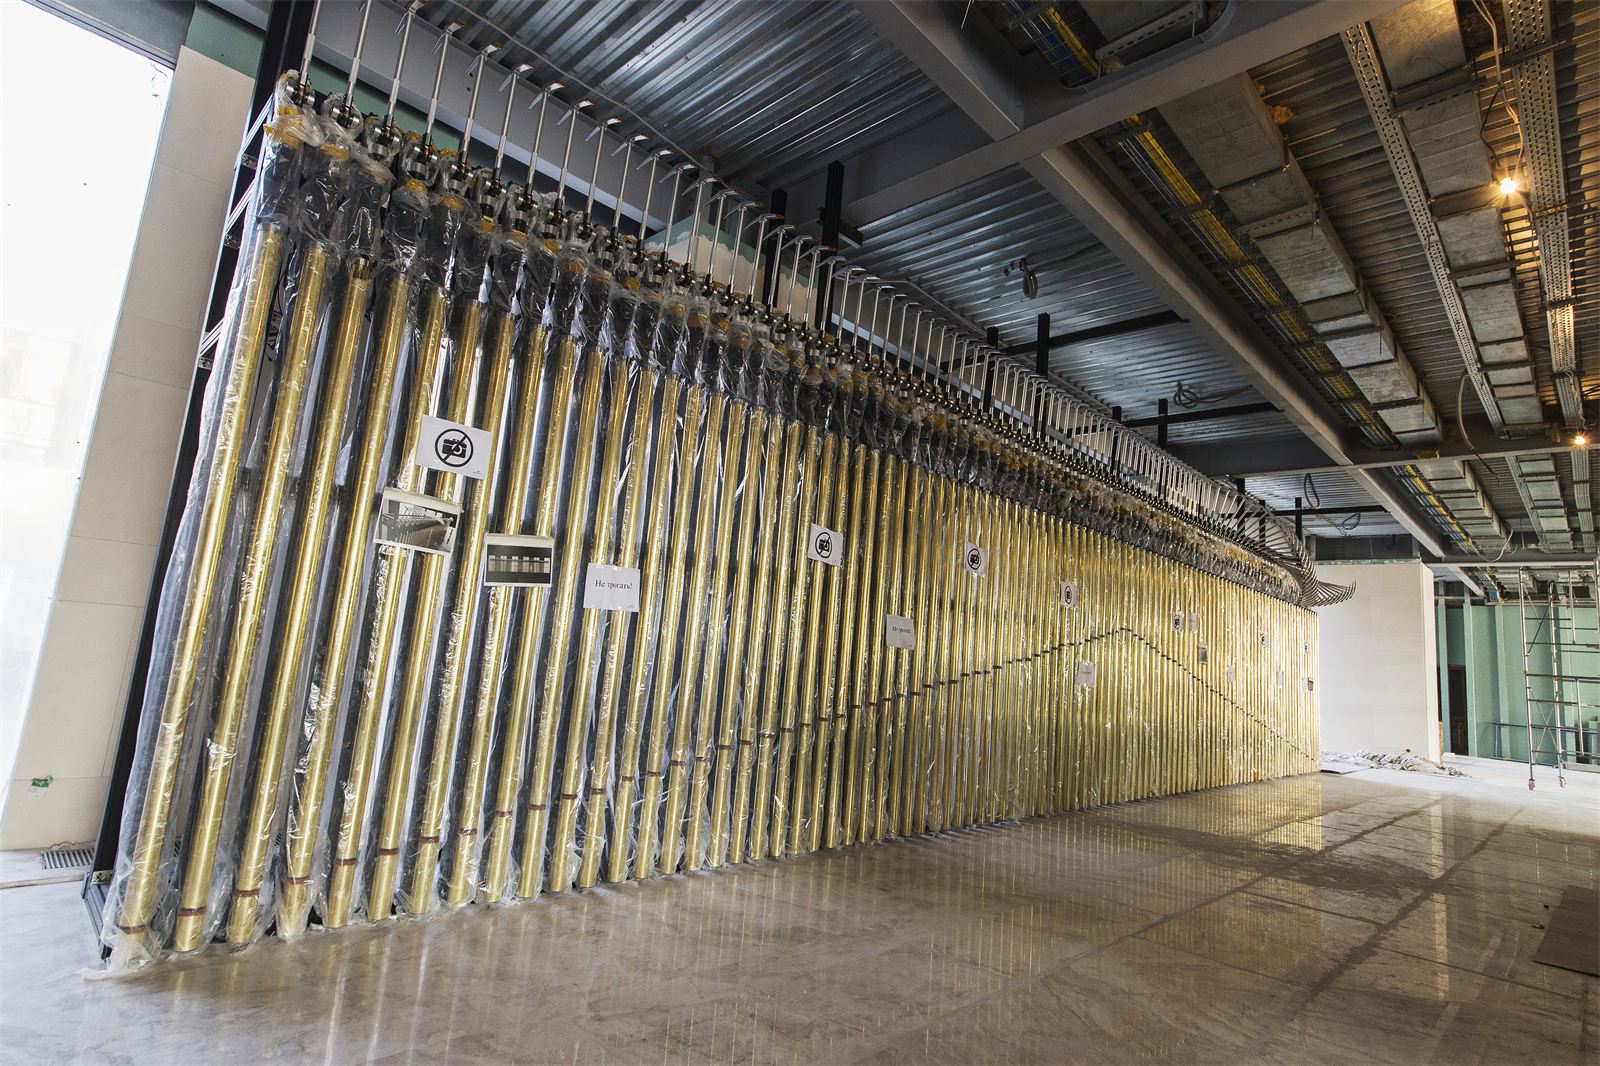
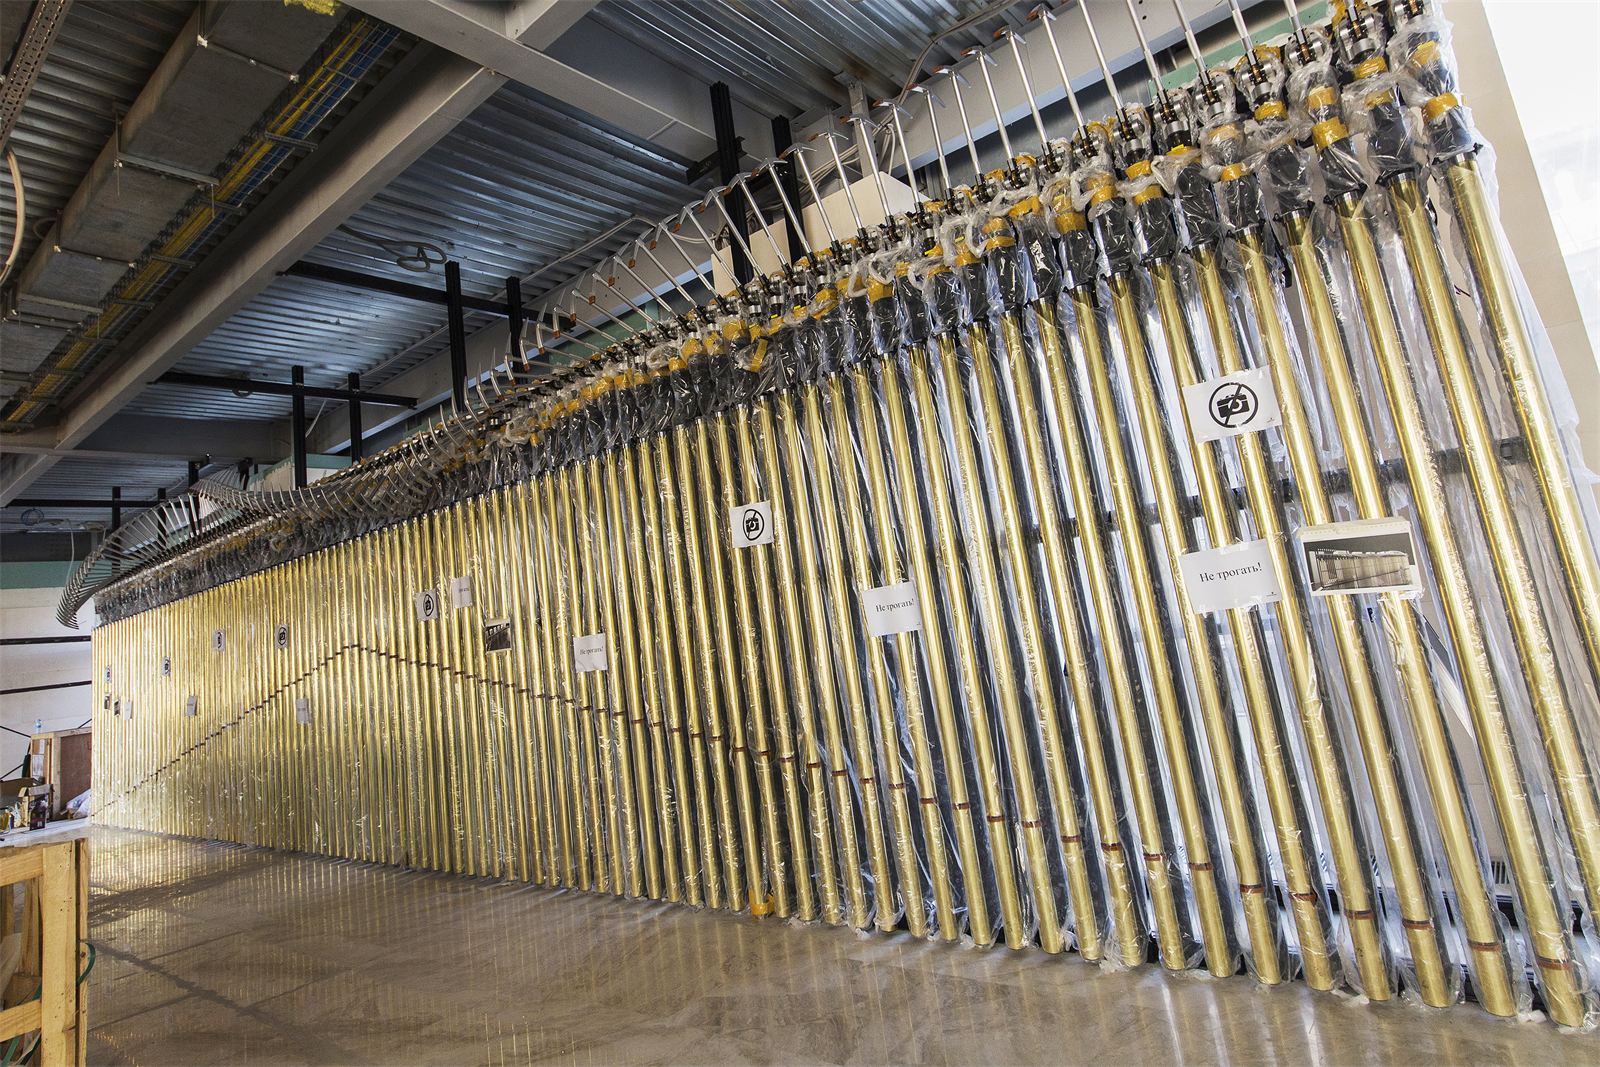
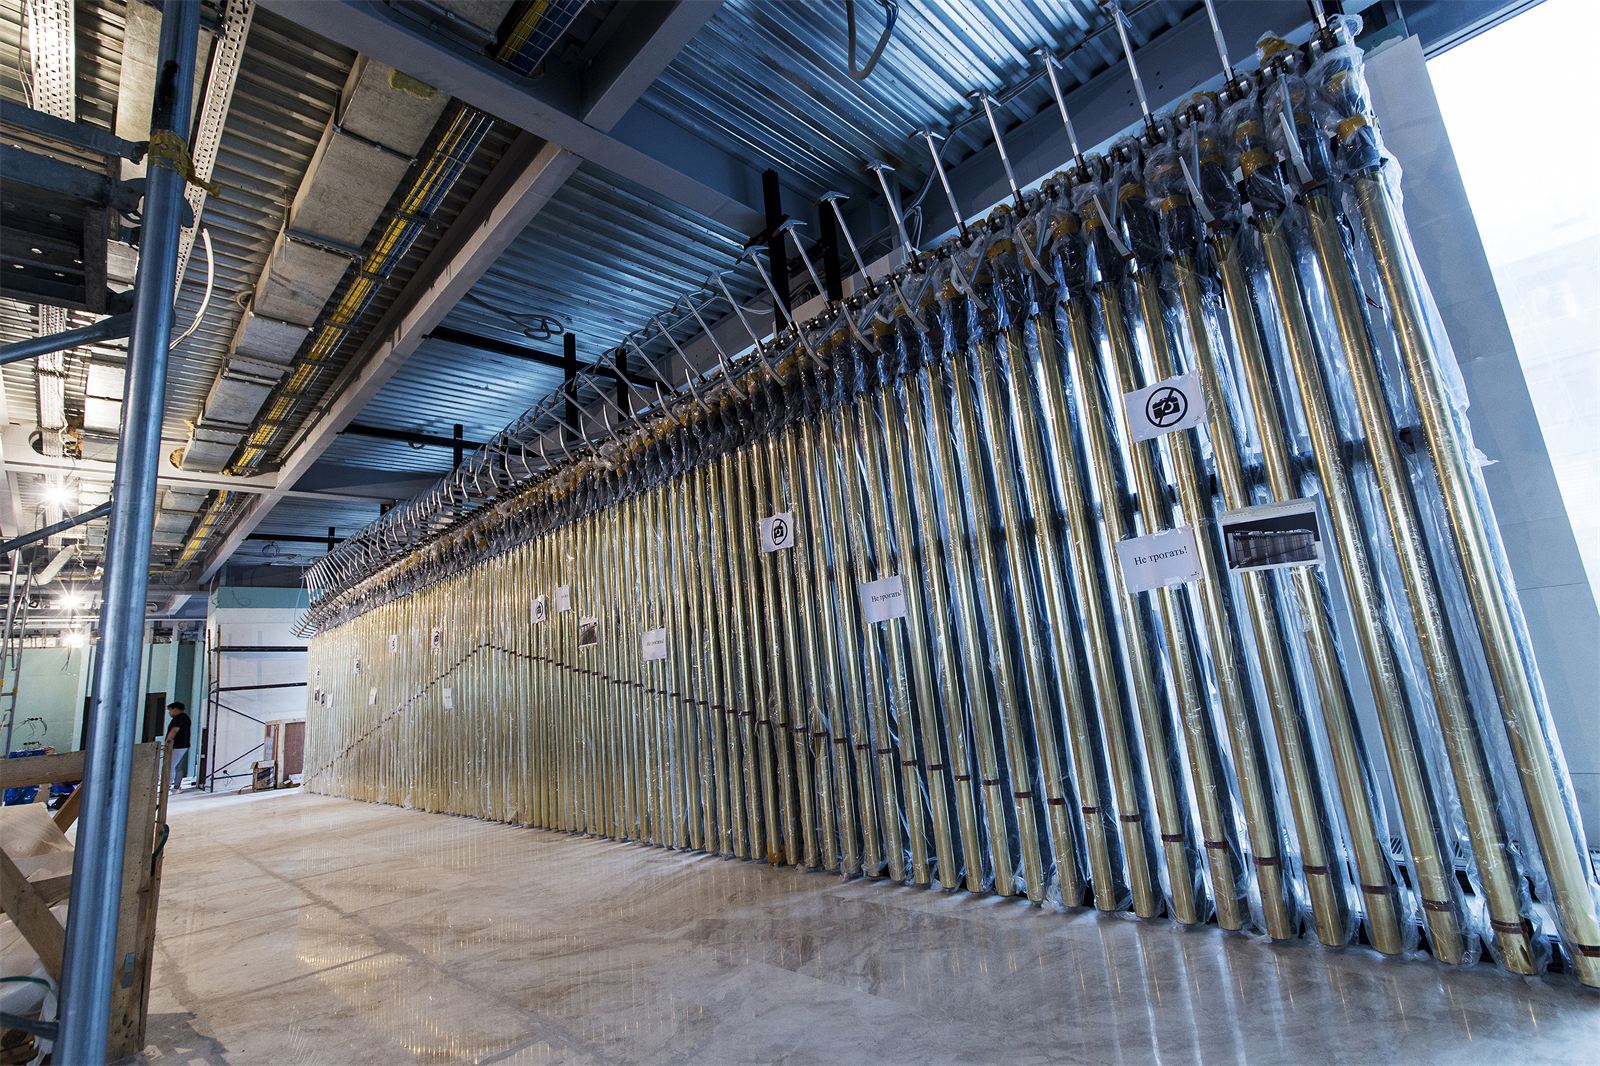
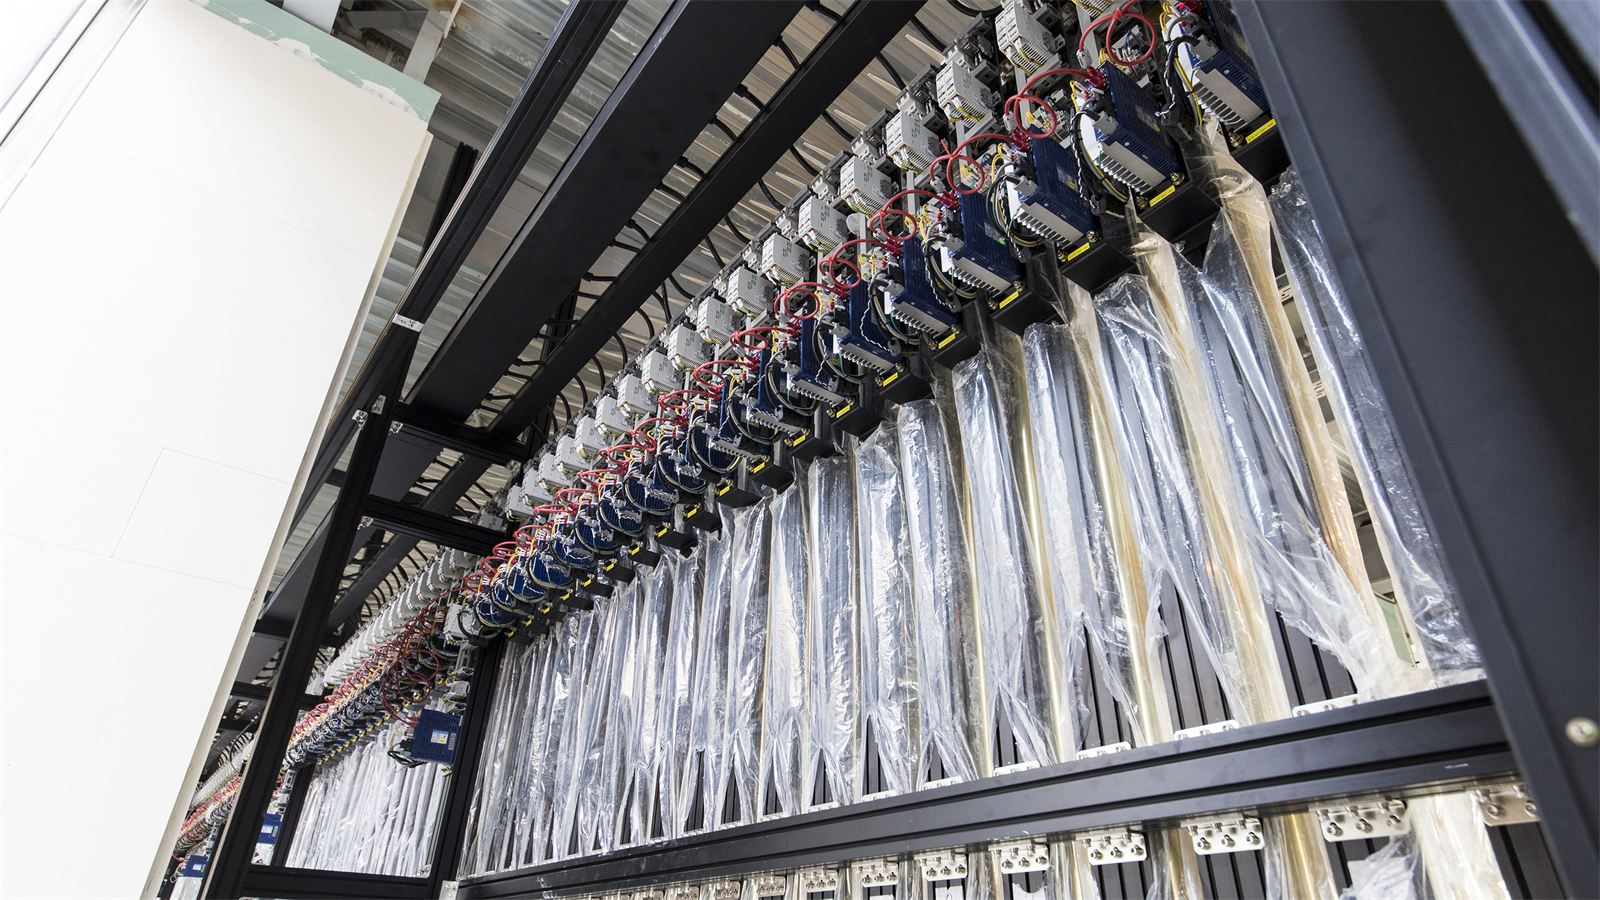
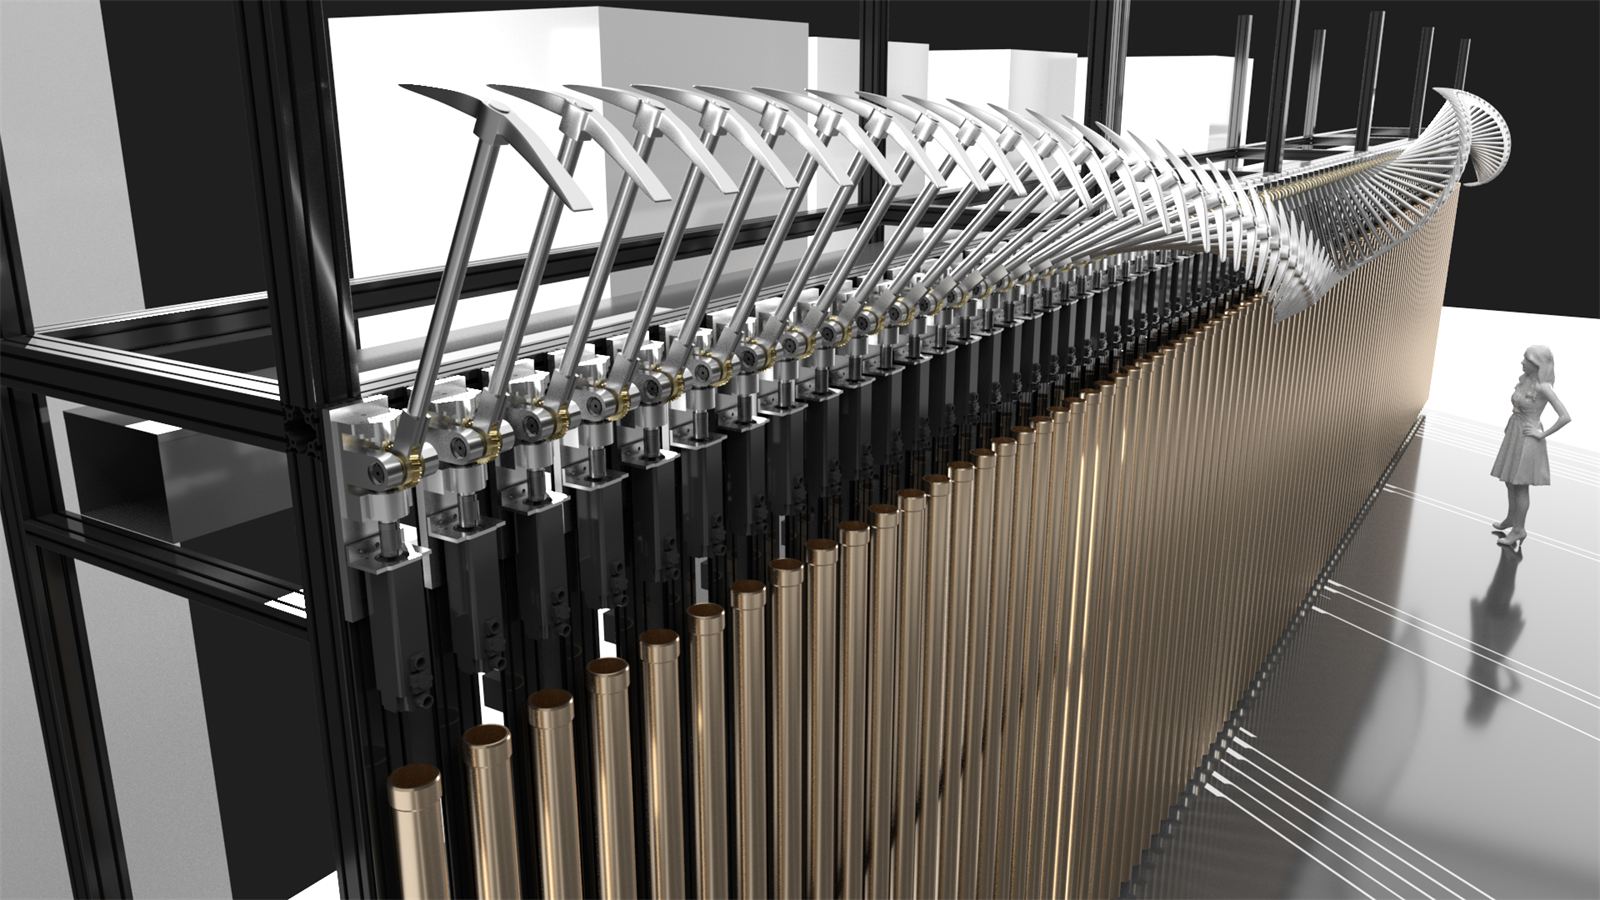
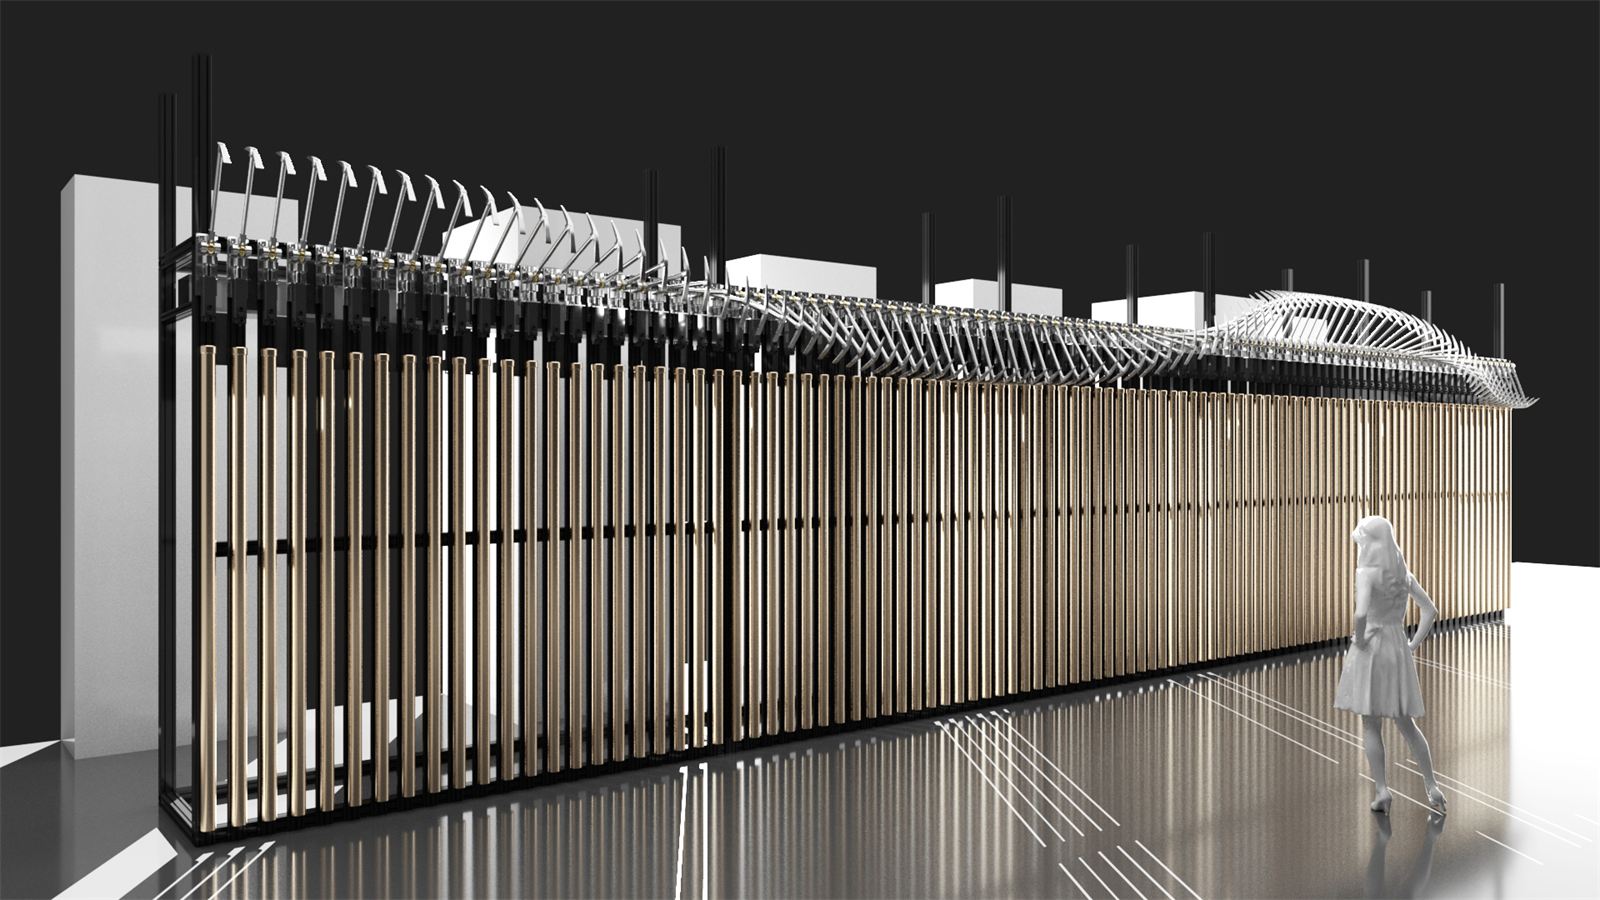
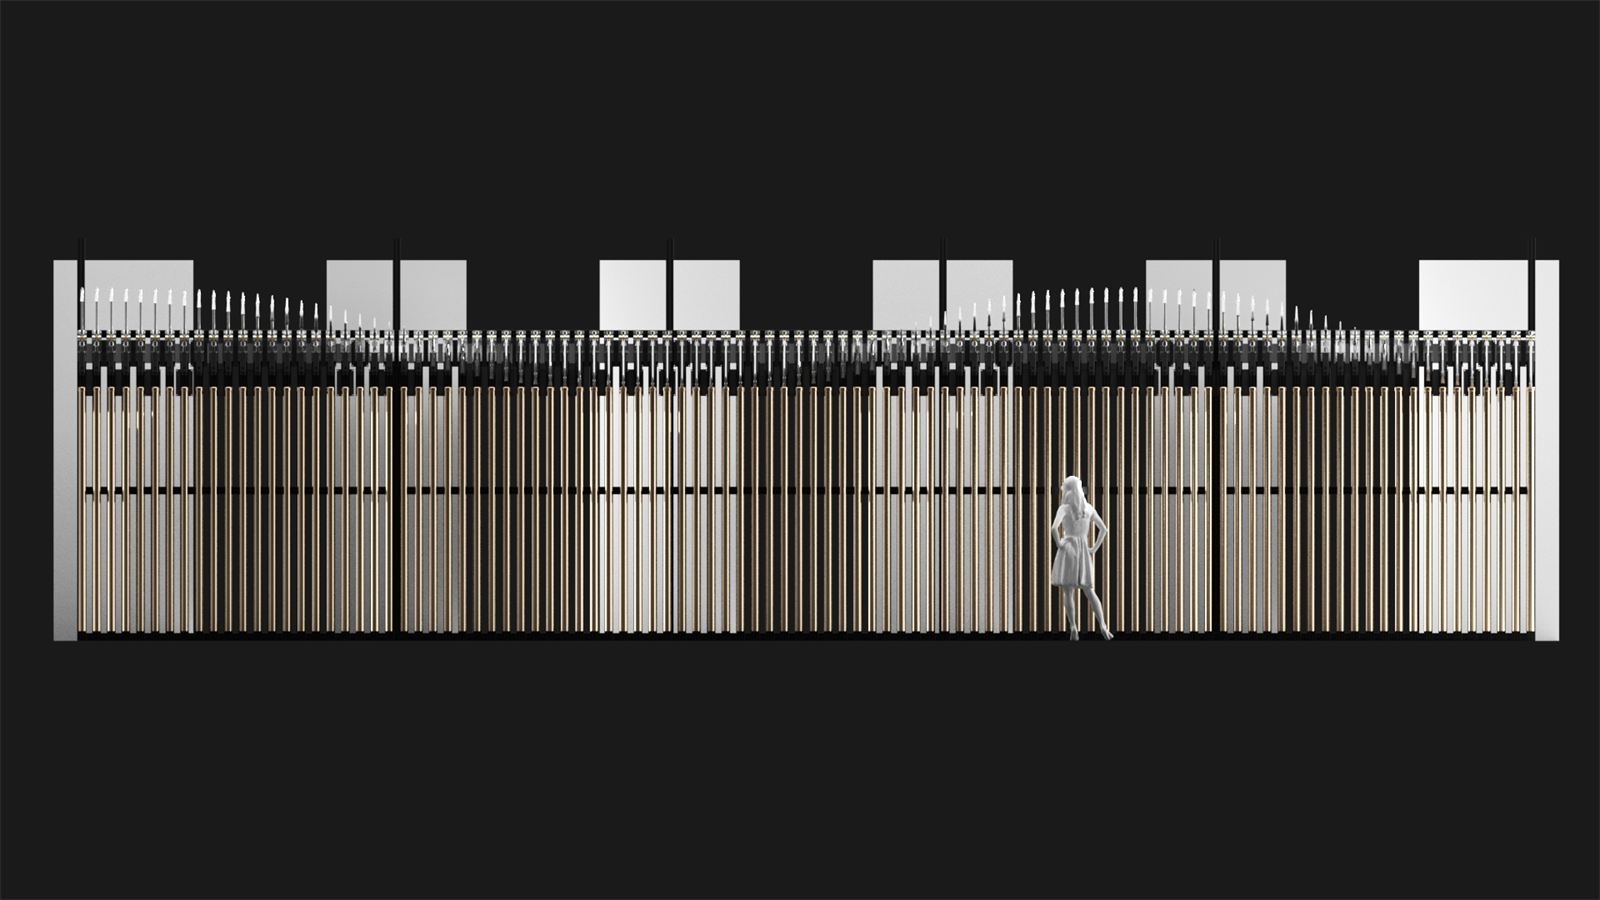
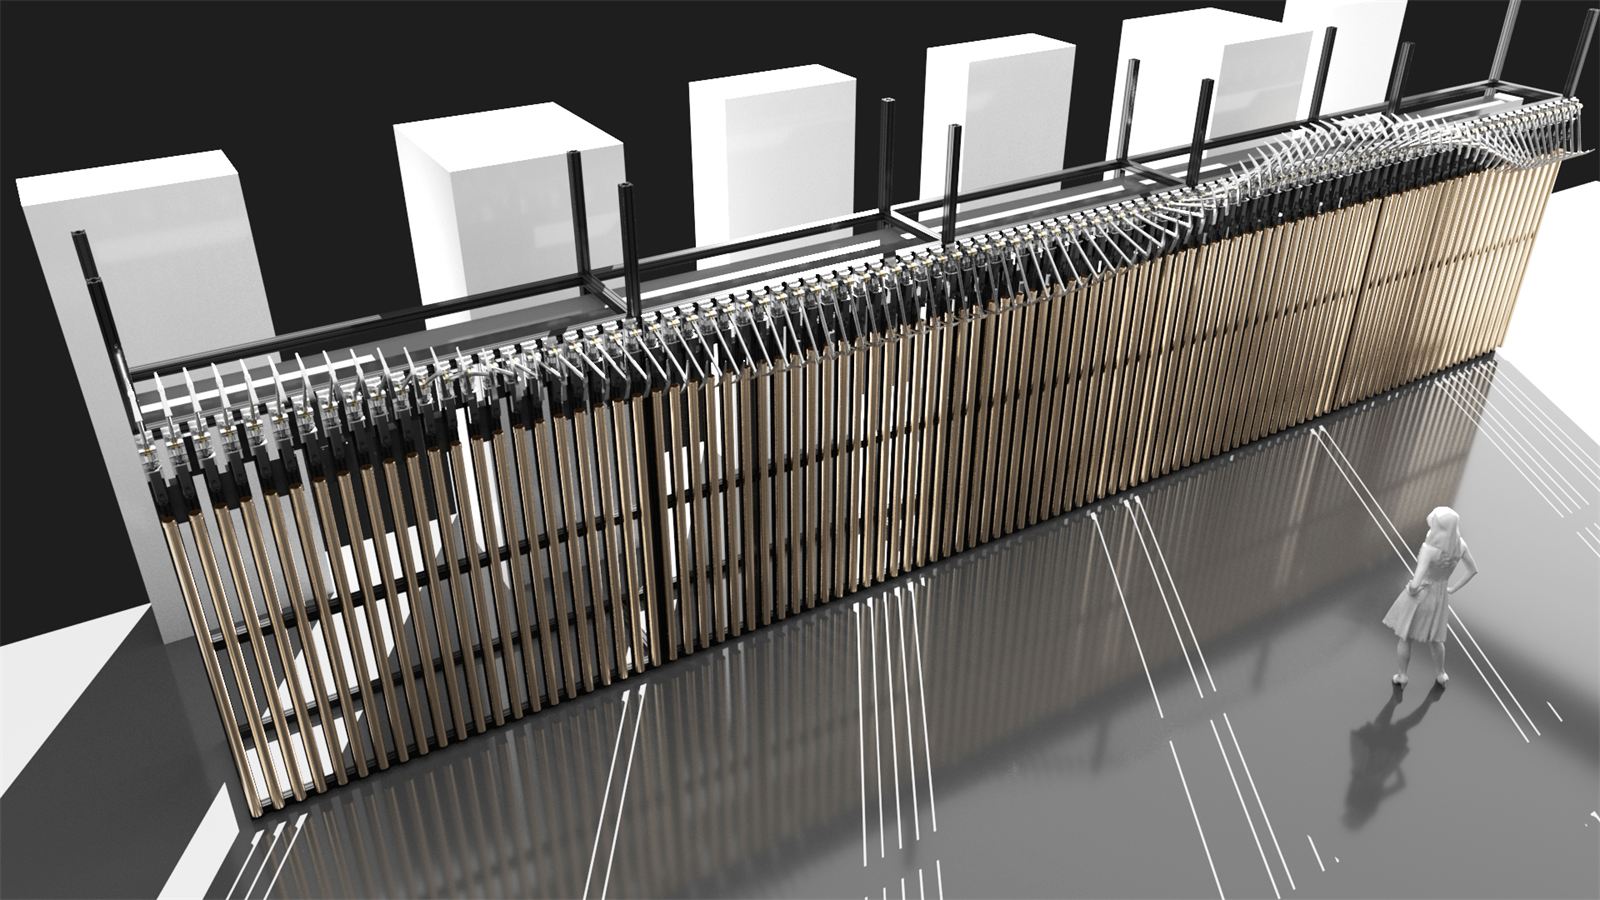
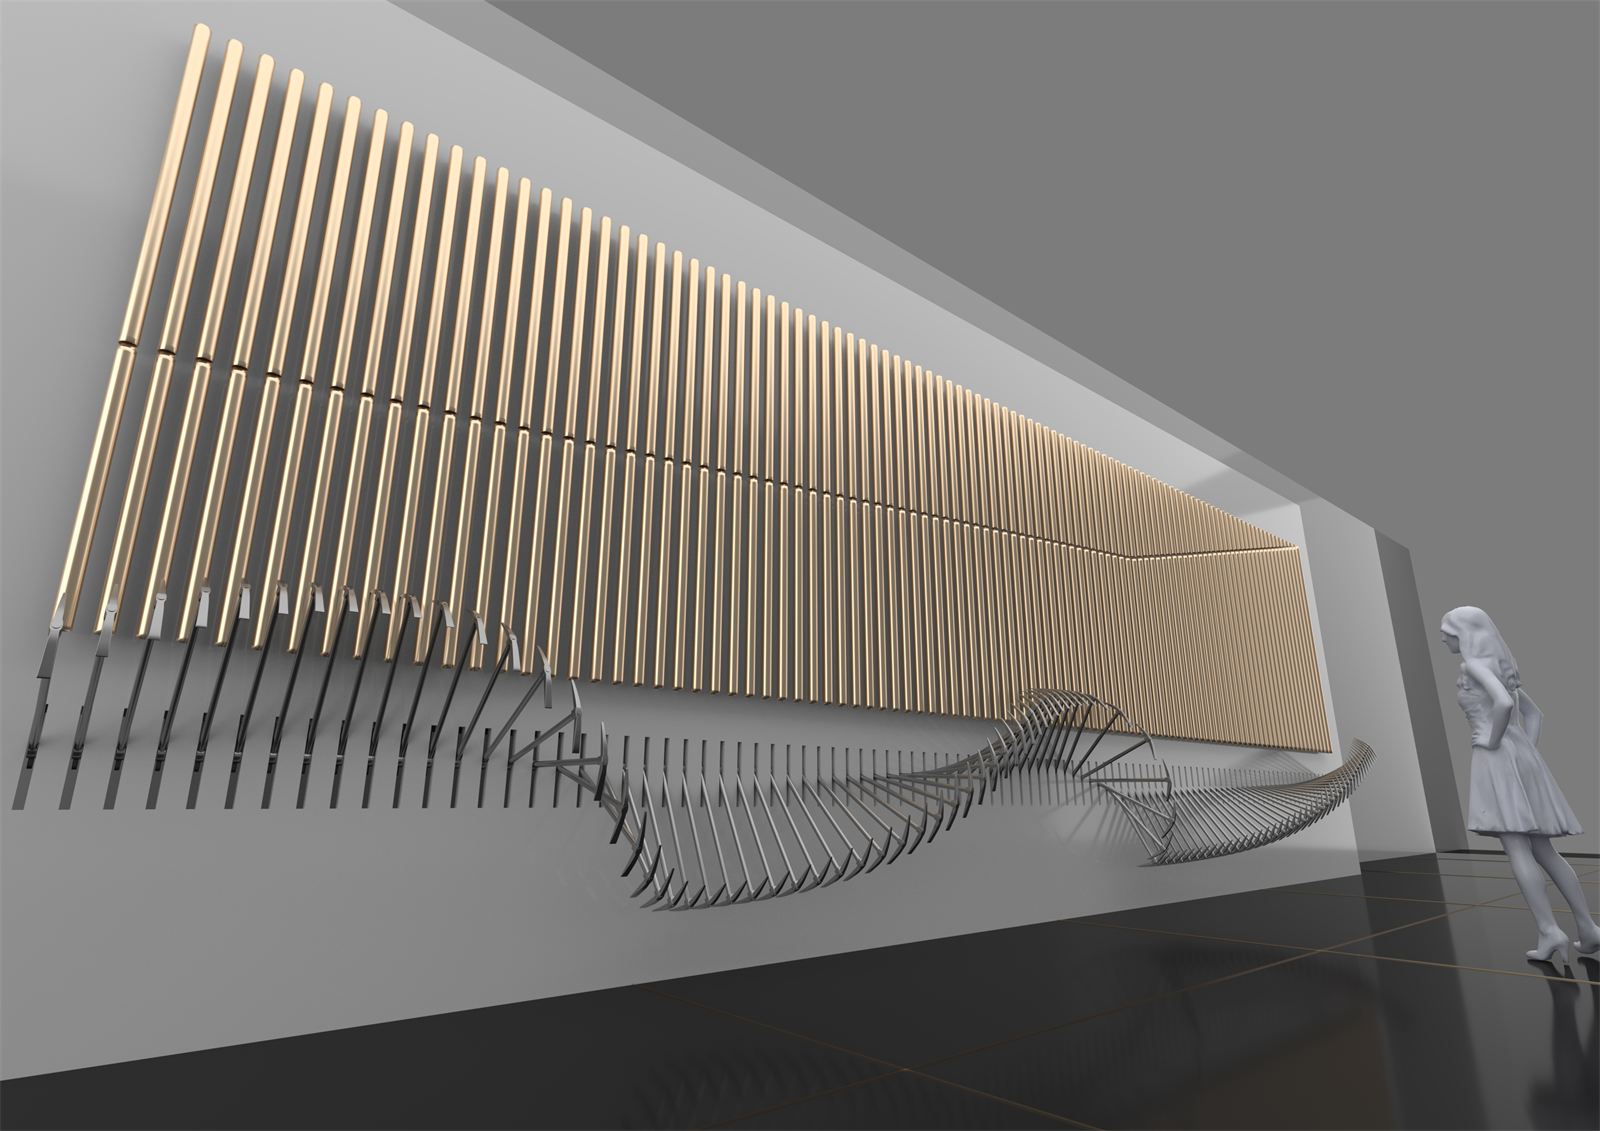
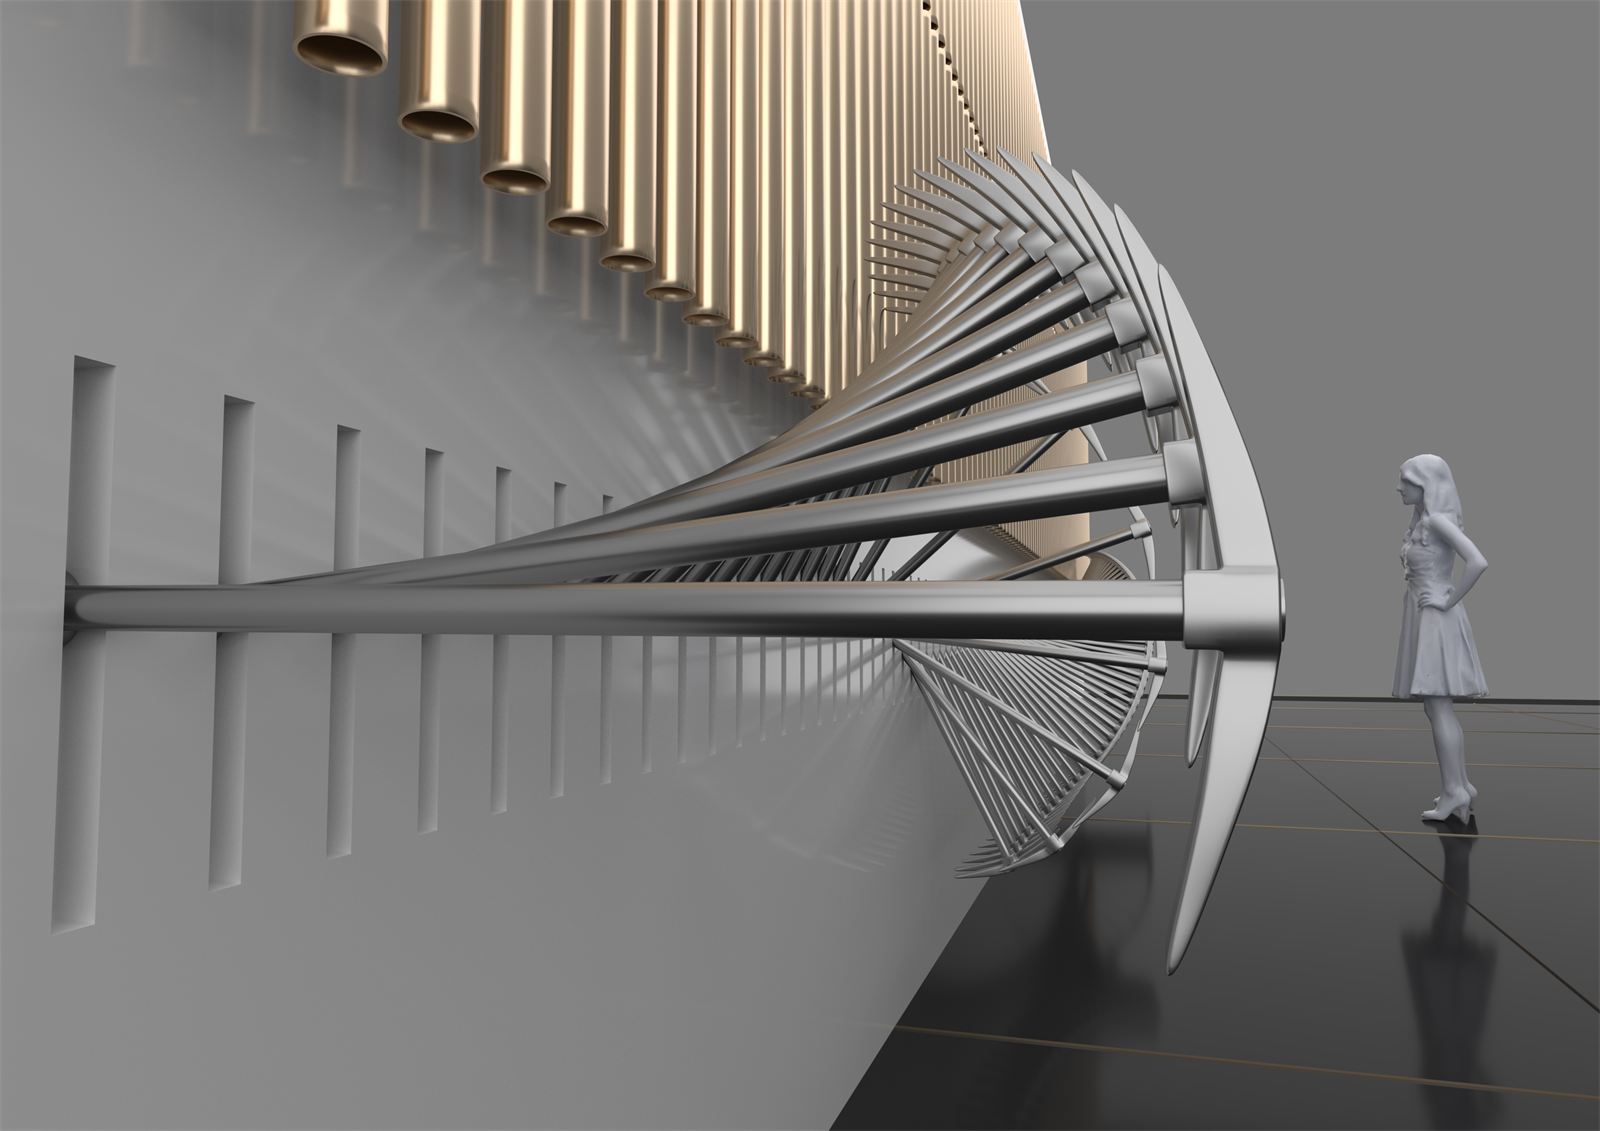
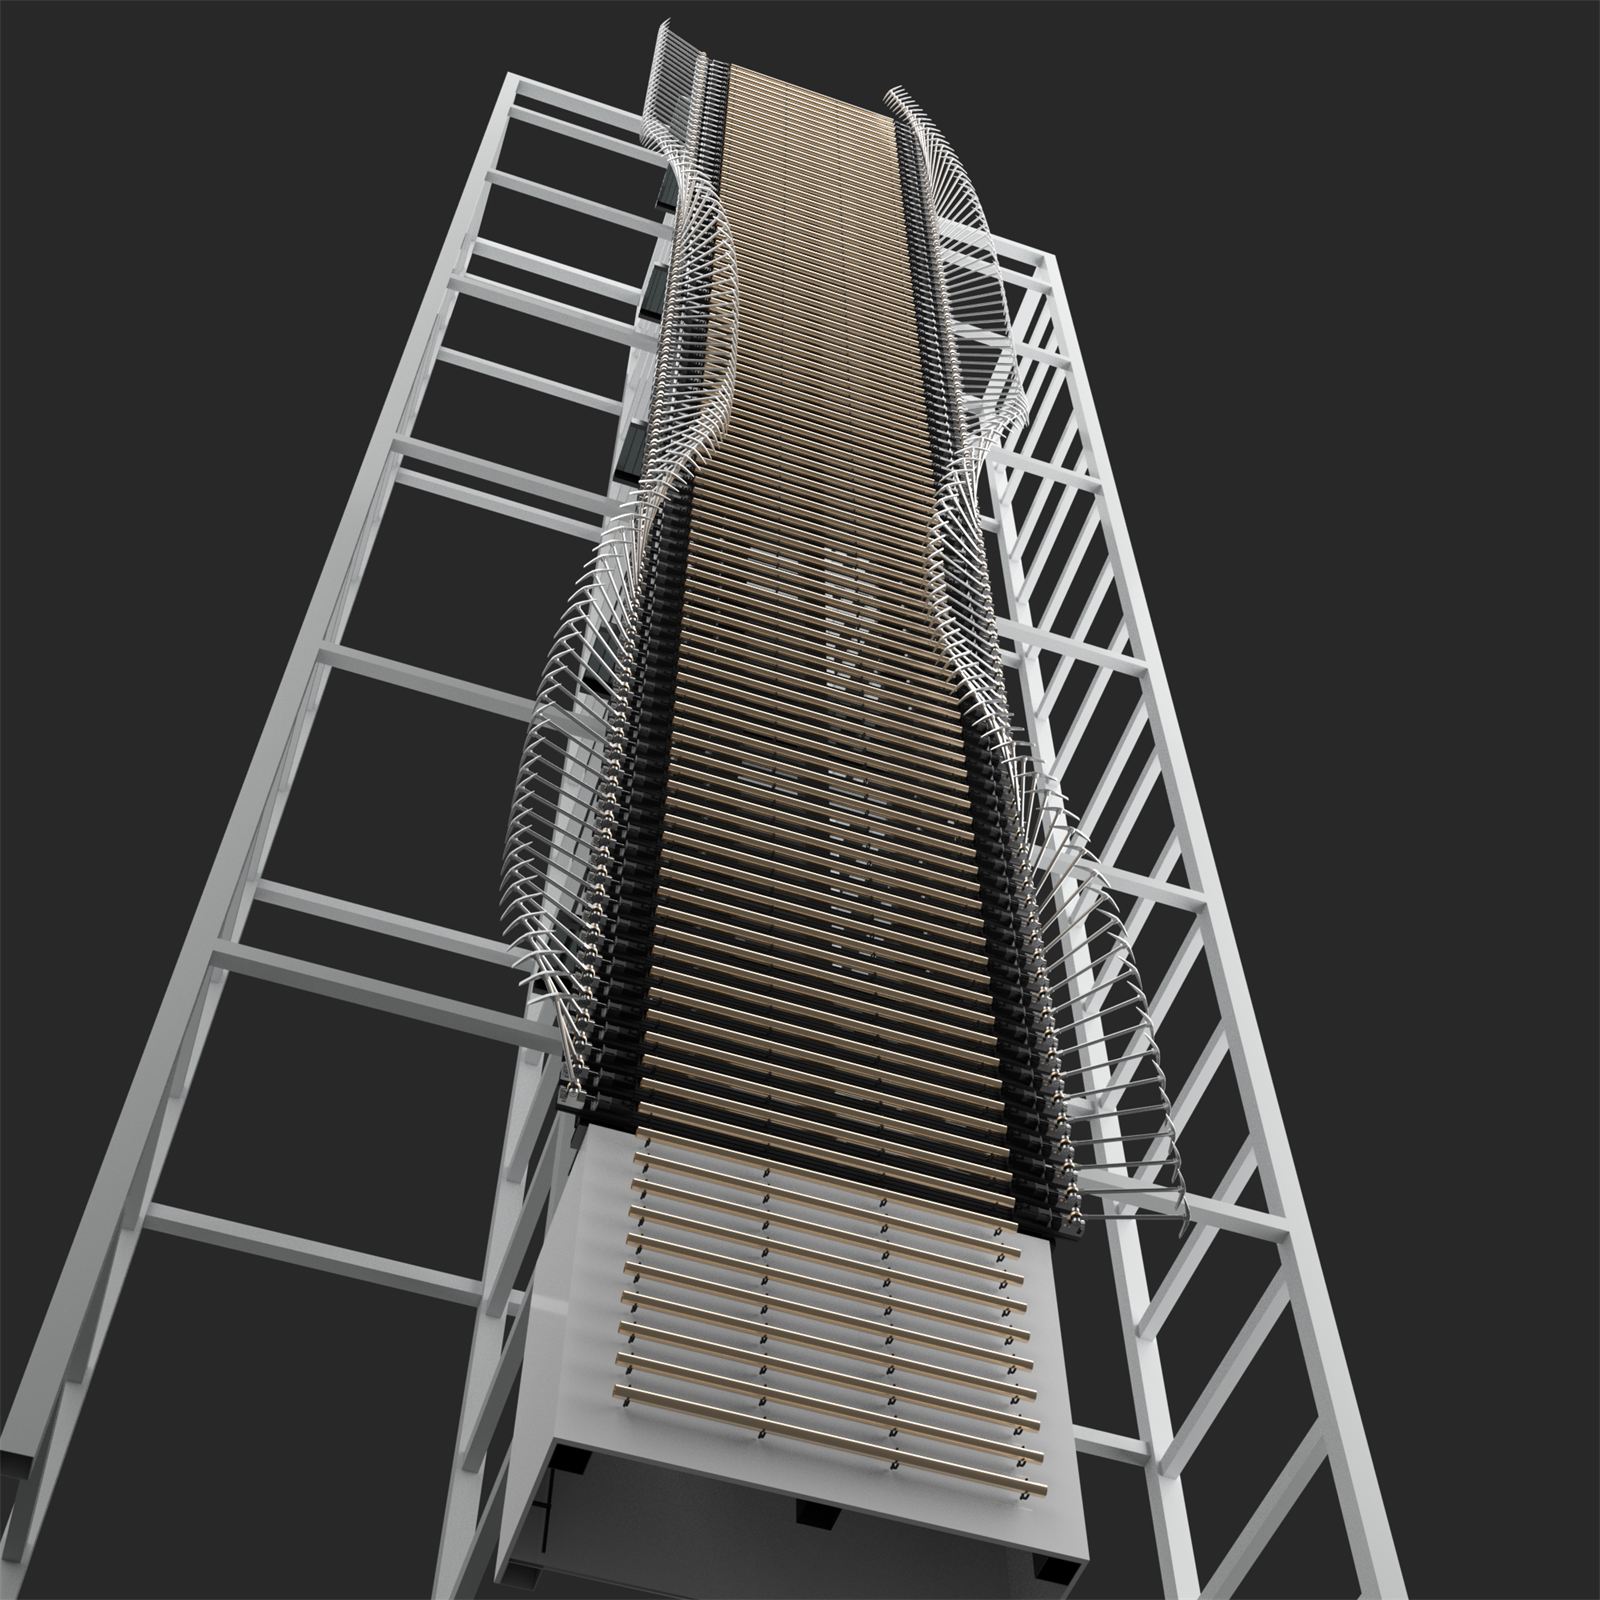
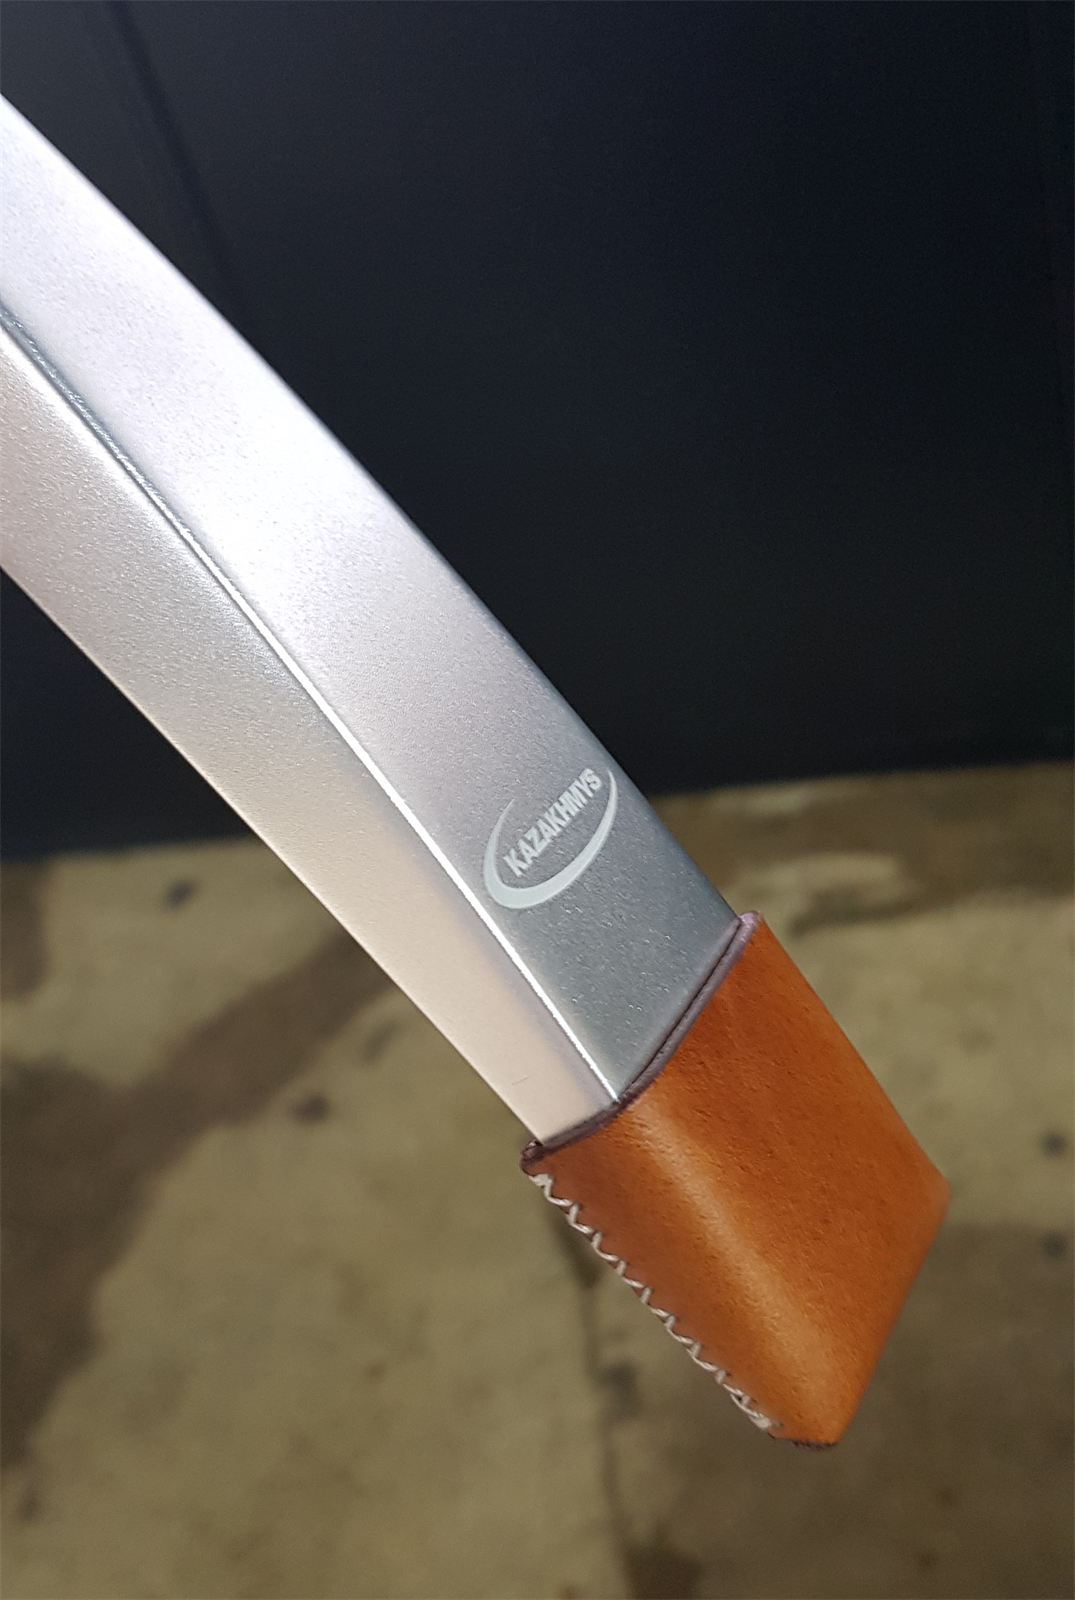
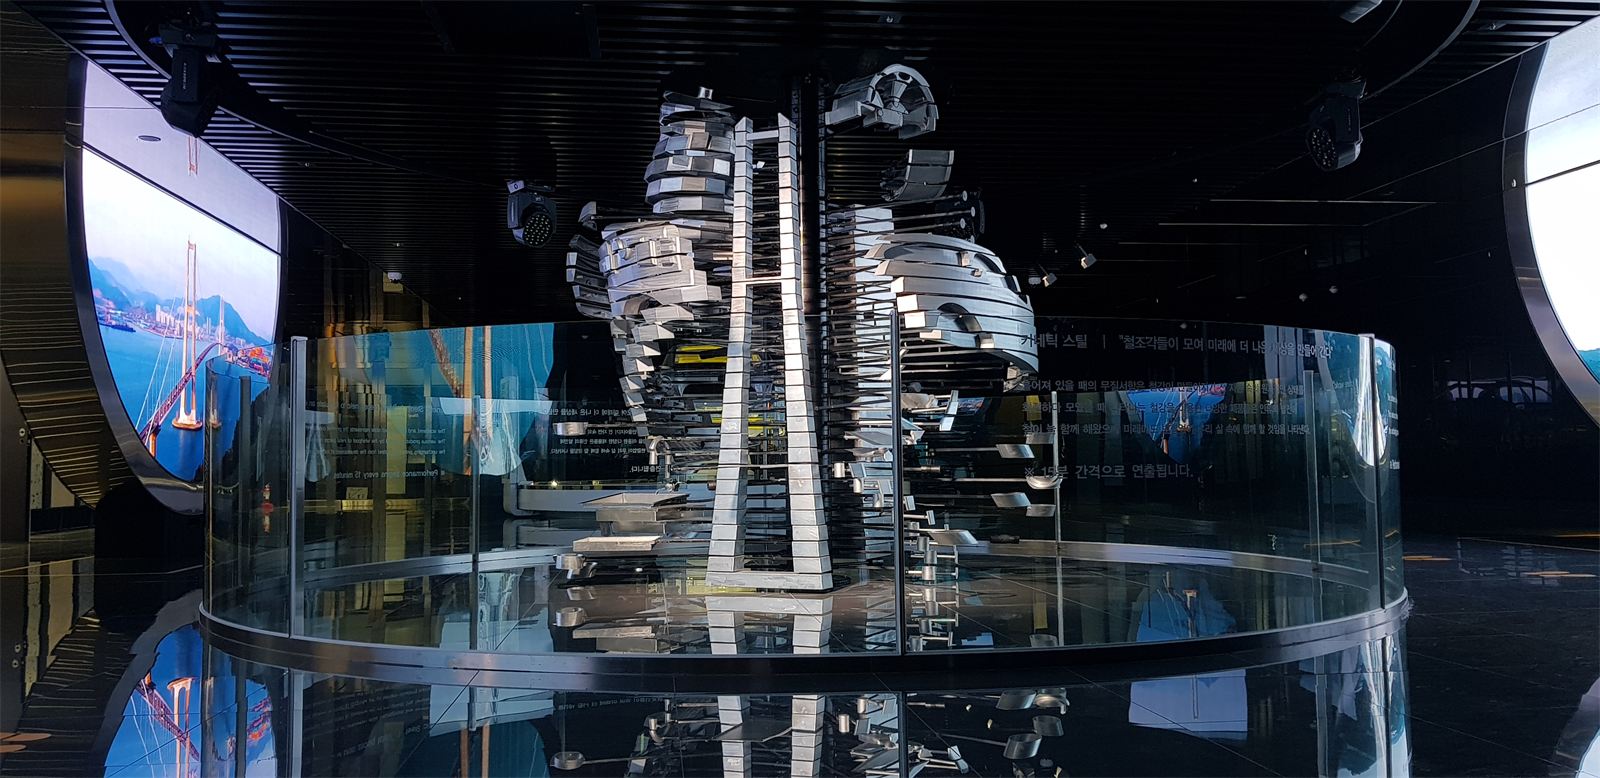
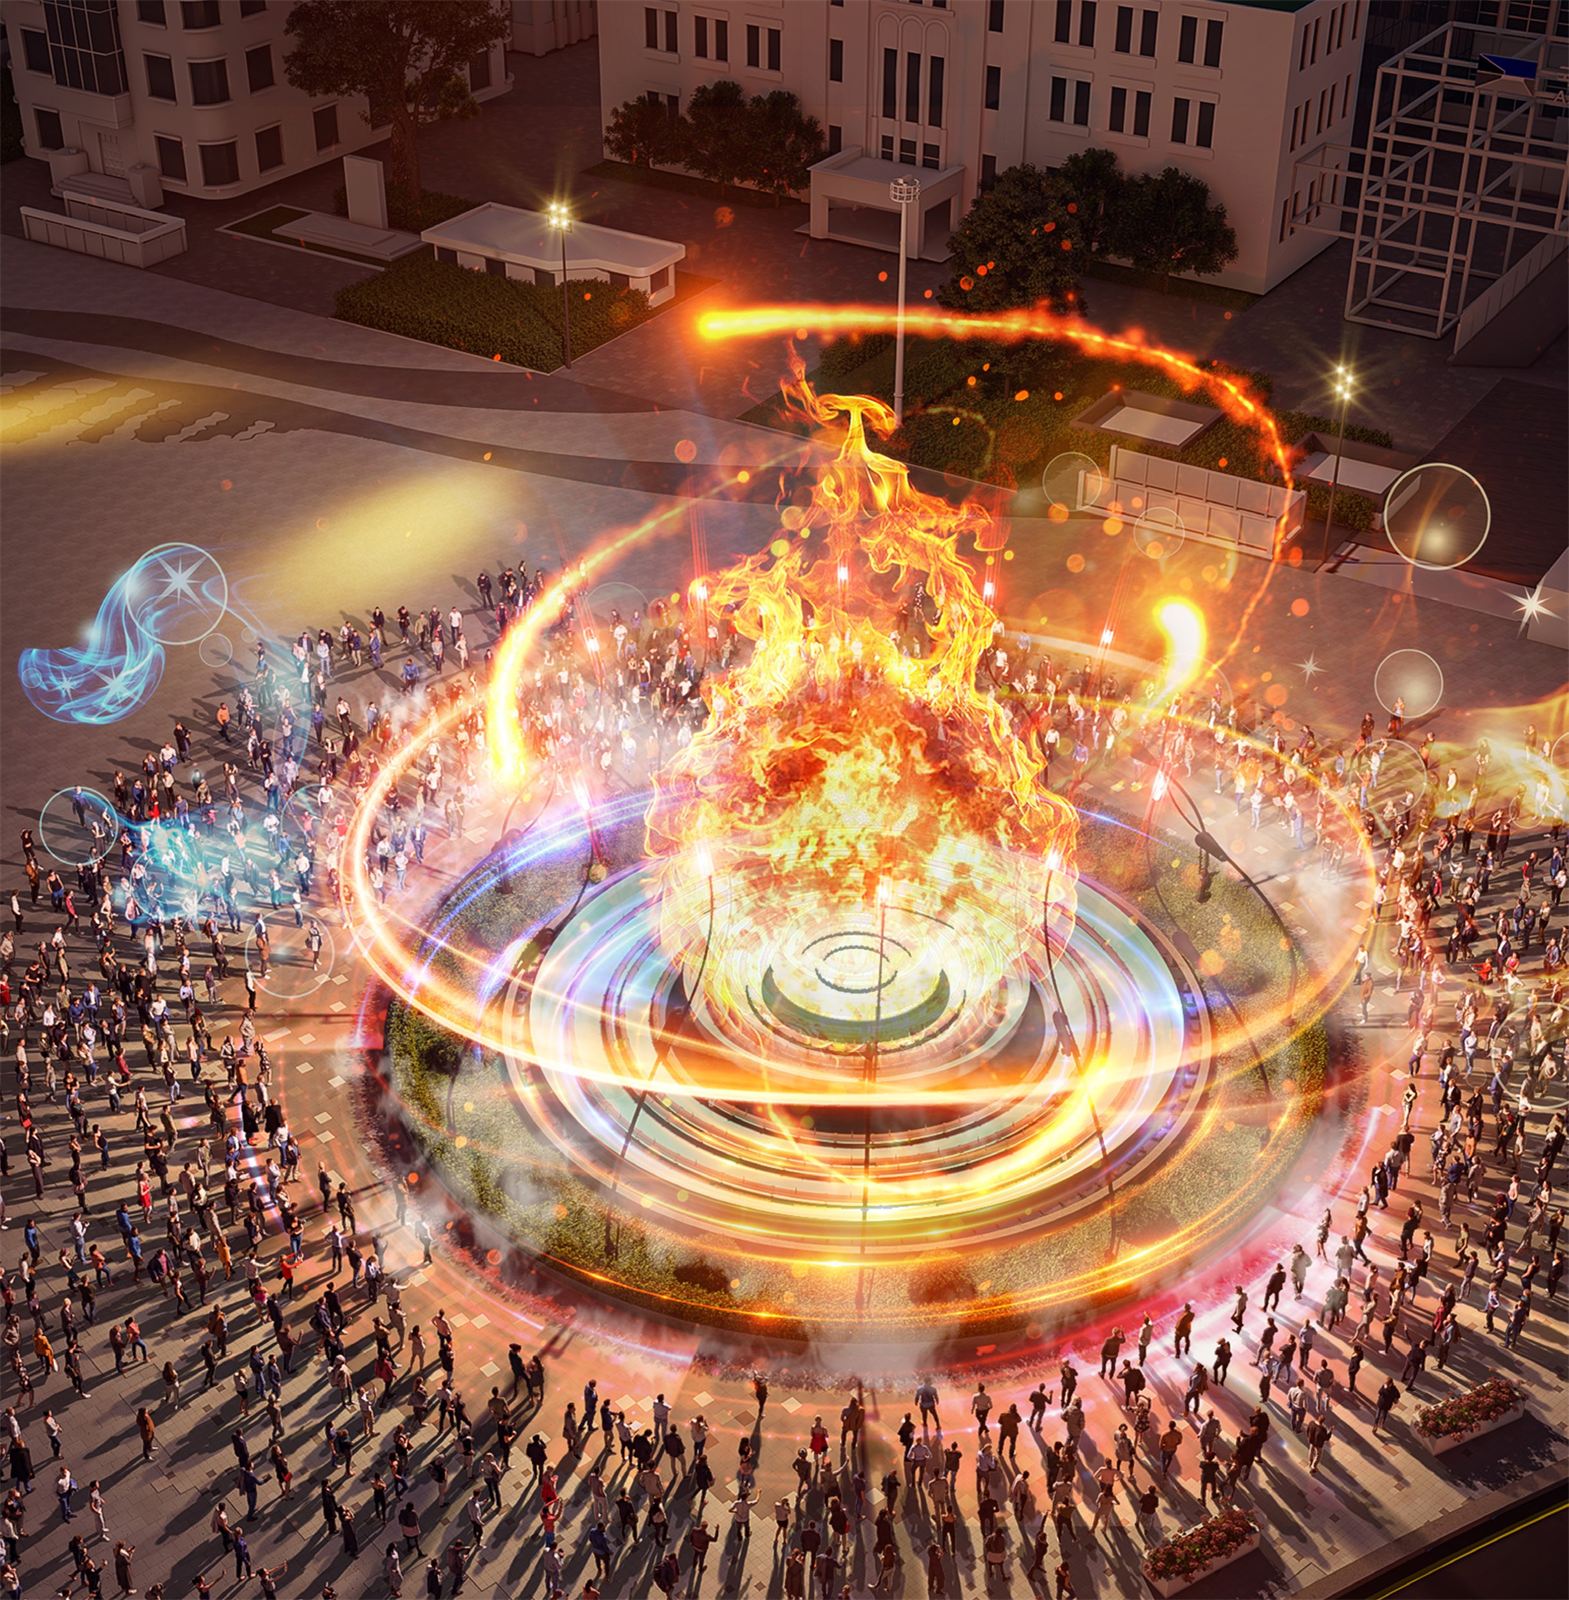
전체 대표 키네틱 프로젝트 및 3D FEA 구조검토 카탈로그 (14 Authentic Works) The Eternal Sky (영원의 하늘) (The Eternal Sky — Incheon Airport T2) — 인천국제공항공사 (2025) : W 12,500 × D 75,000 × H 10,750 mm (7559L), 총 980개 모듈 (동측 490개 + 서측 490개; 각 측 좌측 245개 + 우측 245개 대칭 배열, 490축 독립 서보 제어), 스크루 윈치식 구동부 & ±40° 대칭 날개 가변 링크 (총 80° 동작 범위). 인천공항 제2여객터미널 4단계 출국장 천장 지상 27m(EL+28,400)에 설치된 40톤 규모 키네틱 조형물. 총 980개 모듈(동측 490개 + 서측 490개; 각 측 좌측 245개 + 우측 245개 대칭 배열)로 구성되며, 750W AC 서보모터(정격 토크 2.39 N·m, 3,000 RPM), 30:1 웜기어(Worm Gear) 감속기, 스크루 윈치식 구동부를 조합한 안정적 동력 전달. 7x19 구성 Ø3.2mm 고장력 스테인리스 스틸 와이어, MC Nylon 스크루 드럼(r=152.5mm, h=65mm) 및 풀리(r=60mm, h=30mm), 알루미늄 6061 루버 단면(200×40mm) 적용. 상부 점검 통로(50×50 카본스틸 파이프, EX Metal 6.0T)와 하부 점검 통로(800×800×50 카본스틸 파이프, EX Metal 6.0T, EL+28,400)를 갖추고, 7.55m 최장 루버의 자중 처짐(563mm)을 억제하는 2포인트 듀얼 서스펜션 결속 적용. 국토교통부 KDS 41 건축구조기준(인천 1구역 내진)에 따른 산업기계설비·건축구조기술사 공식 기술검토(전 부재 응력비 < 1.0, 영구하중 SF 4.5+ 보증) 통과 [공식 구조검토서 및 3D FEA 해석 11종 수록: 제2여객터미널 체크인홀 대공간 지붕 철골 트러스 3D 구조해석 및 변위 검토 (수직처짐 L/311 < L/240 O.K. | 지진 변위비 0.002 < 0.015 O.K.); 키네틱 조형물 하중 재하 위치(B17/A17열) 3D 곡면 지붕 철골 모델 및 평면도 (동·서측 대칭 키네틱 클러스터 2개소 집중·분포하중 재하 검증); 상부 아치형 캣워크(Catwalk) 3D 철골 트러스 모델링 및 245개 와이어 반력점 배치도 (C-75×45×15×2.3T 아치 트러스 | 245 Points 와이어 장력 재하); 키네틱 조형물 지지 철골 구조물 3D 입체 프레임 반력(Reaction) 해석 (고정하중(D) + 장비하중(F) + 활하중(L) 복합 반력 검증 O.K.); 체크인홀 지붕 철골 트러스 수직처짐(178mm)·풍하중(88mm)·지진하중(44mm) 3D 컨투어 (최대 수직변위 178mm < 허용 231mm (L/240) O.K.); 대공간 지붕 철골 트러스 전 부재 응력비(Stress Ratio) 3D 컬러 컨투어 (전 철골 부재 응력비 Ratio < 0.85 (허용치 1.0 이하 O.K.)); 상부 캣워크 계단참 및 니브레이스(Knee-Brace) 철골 접합부 3D FEA 메쉬 해석 (다이아프램 및 트러스 절점 국부 응력 집중 제어 O.K.); 와이어 가이드 풀리(Ø80×W20mm) 샤프트 보강 전·후 3D Von-Mises 응력 해석 (보강 후 최대 응력 15.65 MPa → 1.83 MPa 대폭 저감 (O.K.)); 스크루 윈치 드럼(Ø260×W150mm) 브래킷 3D 유한요소(FEA) 응력 및 변형 해석 (최대 응력 5.18 → 4.14 MPa | 최대 변위 0.01 mm 이내 O.K.); 상부 아치형 캣워크(Catwalk) 철골 트러스 종단면도 및 상세 구조 CAD 도면 (폭 1,600mm 점검 통로 & 키네틱 행거 통합 철골 단면); 상부 캣워크 주부재(C-75×45×15×2.3) 축력·휨·전단 합성응력 수치 구조계산서 (축방향력·휨모멘트·전단력 전 항목 O.K. (합성비 < 1.000))] Origin of Energy (에너지의 기원) (Origin of Energy — Astana Expo) — 2017 카자흐스탄 아스타나 엑스포 조직위원회 (2017) : Ø 10,000 × H 4,500 mm (10m 원형 배치, 수직 3,500mm 리프팅), 10톤 중량물 & 400개 모터 동적하중 분산 설계 (365개 에너지 볼 + 34개 링), 10m 원형 배치 365개 에너지 볼 + 34개 링(최대 직경 3m) 3,500mm 승강 및 와이어 센터 유지 이탈방지 드럼. 10m 규모 원형 공간에 배치된 365개 에너지 볼과 최대 지름 3m의 34개 링으로 구성된 대형 천장 조형물. 건축 천장에 현수된 10톤(10 metric tons) 중량물과 400개 모터가 발생시키는 동적 하중(Dynamic Load)을 분산 지지하는 트러스 구조 설계 적용. 와이어 드럼 작동 중 와이어의 중심을 유지하고 이탈을 방지하는 특수 홈 설계 및 정밀 기계 가공 드럼 기술 적용과 수직 3,500mm 승강 스트로크 고정밀 서보모터 제어. 엑스포 운영 시간(09:00~21:00) 동안 15분에 1회(일 평균 30회 가동), 회당 5분 40초의 복합 키네틱 쇼 운영 및 2017 아스타나 엑스포 최고 파빌리온 은상(Silver Award) 수상Kinetic Steel (포스코 360° 회전 스틸) (Kinetic Steel — POSCO Center) — 포스코 (POSCO) (2019) : W 7,200 × D 450 × H 3,200 mm, 수직 중심 샤프트 기둥 기반 사각 파이프 암 & 끝단 분할 철 모형 360° 회전 제어 (10개 오브젝트 연출), 수직 중심 샤프트에서 뻗은 사각 파이프(Square Pipe) 암 및 파이프 끝단 분할 철 모형의 360° 수평 회전 기구. 포스코센터 스틸갤러리에 설치된 키네틱 스틸 조형물. 360도 정밀 회전하는 분할 철 조각과, 고속·반복 회전 시에도 구동축(Shaft) 각도 틀어짐을 방지하는 고강도 정밀 기구 설계 적용. Scene #1 Hardness(강인성: Ship Building, Car+Wheel), Scene #2 Flexibility(유연성: Pipe Wind, Bridge), Scene #3 Sensibility(감성: Sink Wash Pot)의 3가지 핵심 씬과 10가지 오브젝트 연출. 주변 3개 반원 디스플레이를 보조 연출 매체로 활용하여 10개 오브젝트별 미디어아트 영상, LED 무빙라이트, 서라운드 사운드를 서보모터 PLC 제어 및 연출 DB 시스템과 동기화. 3D 프린팅 설계 및 모델링 데이터 기반 정밀 가공을 통한 구조적 완성도 확보Harmony of KAZAKHMYS (카자흐무스 키네틱 벨) (Harmony of KAZAKHMYS — Almaty HQ) — KAZAKHMYS Corporation (2017) : W 4,200 × D 1,800 × H 5,400 mm, 100개 독립 서보모터 타격 제어 (100개 브라스 파이프 & 100개 곡괭이 말렛), 100개 브라스 파이프 + 100개 곡괭이 말렛 타격 Kinetic Sound Sculpture. 카자흐스탄 알마티 카작무스 신사옥 1층 로비 아트리움에 설치된 키네틱 사운드 조각(Kinetic Sound Sculpture). 카작무스가 직접 채광·생산한 구리·아연 합금 브라스(황동) 파이프 100개를 곡괭이 형태 말렛(Mallet) 100개와 독립 서보모터 100개로 정밀 타격하는 어쿠스틱 사운드 생성. MIDI 신호와 HMI, PLC 연동으로 작곡 악보 데이터를 즉시 물리 타격 동작으로 변환하며, 맞춤 기어 설계 및 최적 감속비 제어를 통한 타격 속도와 강약 조절. 파이프 길이별 고유 음정 주파수 데이터베이스와 타격부 링·가죽 완충재 두께에 대한 음향 연구를 통해 잡음을 제거한 정밀 오케스트라 화음 구현Fountain of Light (광주 5.18 민주광장 분수대) (Fountain of Light — Gwangju May 18th Square) — 광주광역시 (2022) : 원형 분수대 지름 20m, 약 11m 3축 로봇 암 (바닥 Z축 350° 선회 · Y축 90° 상승 회전 · 끝단 불꽃 조형물 연속 회전), 약 11m 3축 로봇 암 (1축 바닥 Z축 350° 수평 선회 · 2축 Y축 90° 상승 회전 · 3축 끝단 불꽃 조형물 연속 회전), 평소 바닥 매립 대기 상태에서 Z축 350° 선회 및 Y축 90° 상승 회전하고, 끝단 불꽃 형태 조형물이 고속 연속 회전하는 약 11m 3축 로봇 암. 광주 5.18 민주광장 분수대에 설치된 약 11m 규모 3축 로봇 암 빛불 키네틱 조형물. 평소에는 분수대 바닥 매립 트렌치 내부에 수평(0°) 상태로 대기하며, 쇼 개시 시 1축 바닥 선회 구동부의 수직 Z축 기준 최대 350° 수평 선회 및 2축 메인 암의 Y축 기준 약 90° 상승 회전 구동. 3축 상단부는 불꽃 조형물을 모터에 직결하지 않고, 반대편 모터 구동부에 연결된 세경(細徑) 상부 파이프 끝단에 불꽃 형태(Flame Shape) 조형물을 장착하여 파이프 전체가 큰 원 궤적을 그리며 연속 회전하는 구조 설계 [공식 구조검토서 및 3D FEA 해석 6종 수록: Type 1 (3단 다관절 키네틱 암) 3D 유한요소(FEA) 변위(0.41mm) 및 Von-Mises 응력 컨투어 (최대 응력 75.52 MPa < 허용 165.0 MPa O.K. | 최대 변위 0.41 mm); Type 2 (2단 다관절 키네틱 암) 3D 유한요소(FEA) 변위(1.00mm) 및 Von-Mises 응력 컨투어 (최대 응력 96.68 MPa < 허용 165.0 MPa O.K. | 최대 변위 1.00 mm); 하부 베이스 철골 프레임 및 다관절 키네틱 암 3D 유한요소 메쉬(Mesh) 모델링 (SS275 베이스 프레임 & SUS304 키네틱 암 정밀 3D 요소망); 작동하중(2.2 RPM 회전 모션) 시간영역(t=0~13s) 동적 부재력 벡터 해석 (2.2 RPM 회전·승강 시 각운동량 및 동적 관성 하중(t=0~13s) 검증); 기초 베이스 플레이트 12개 앵커 지점별 6자유도(Fx, Fy, Fz, Mx, My, Mz) 반력 계산표 (최대 인발력 Fz = 5,451.8 N | 최대 전단력 Fxy = 1,037.1 N 산출); 독일 fischer 케미컬 앵커(M16) 인발·전단 복합하중 안전율 수치 구조계산서 (인발·전단 복합 작용비 βN + βV ≤ 1.000 O.K. (안전율 검증 통과))] Osaka Expo 2025 Korean Pavilion (오사카 엑스포 한국관 · 기획 제안) (Osaka Expo 2025 Korean Pavilion — Sympathy Hall (Proposal)) — 2025 일본 오사카 엑스포 한국관 3관 공감 (기획 제안) (2025) : W 14,000 × D 14,000 × H 9,000 mm (천장고 3m → 9m 가변 확장), 15개 천장 트러스 승강 서보 윈치 구동 (총 중량 10.2t, 2단 웜감속기 150:1), 천장 높이 3m→9m 가변 승강 키네틱, 미러바라솔 반사 공간, 관람객 드로잉 기반 6대 AI 캐릭터 연동 기획 제안. 상부 캣워크 서보 윈치 구동부를 통해 15개 경량 트러스 구조물(총 10.2t)을 3m에서 9m까지 수직 승강시키는 키네틱 천장 기획안. 미러바라솔 마감과 벽면 거울 반사로 무한 확장 공간감을 형성하며, 관람객 드로잉 스캔 데이터와 연동된 6종 AI 캐릭터 미디어 연출MGM Macau Kinetic Sculpture (MGM 마카오 사자 키네틱 · 기획 제안) (MGM Macau Lion Kinetic Sculpture — Proposal) — MGM Macau (기획 제안) (2024) : Alt 1: 18단 적층 회전형 사자 / Alt 2: 18음계 실로폰 연주형 사자, Alt 1: 18채널 선회 베어링 서보 회전 구동 / Alt 2: 18음계 볼스크류 말렛 타격 구동, MGM 상징 황금 사자(Lion)와 행운의 숫자 18(如意)을 결합한 회전형(Alt 1)·실로폰 연주형(Alt 2) 2종 키네틱 조형물 기획 제안. Alt 1(회전형)은 골드(부와 번영)·레드(행운) 투톤 사자 두상을 18개 수평 레이어로 분할해 선회 베어링과 서보모터로 독립 회전·정렬하는 키네틱 조형물. Alt 2(연주형)는 로우폴리 황금 사자 갈기에 18음계 글로켄슈필(실로폰) 메탈 바와 볼스크류 리니어 말렛을 배치해 실제 멜로디를 타격 연주하는 사운드 키네틱 조형물Woori Bank Kinetic Media (우리은행 크리스마스 키네틱 · 기획 제안) (Woori Bank HQ Christmas Kinetic Media — Proposal) — 우리은행 (기획 제안) (2024) : Alt 1: W 8,000 × D 7,048 × H 10,000 mm / Alt 2: W 6,802 × D 3,350 × H 10,031 mm, Alt 1: 브라스 파이프 타종 말렛 / Alt 2: 대형 펜듈럼 스윙 구동 / Alt 3: 그네 연동 날갯짓 기구, 위비프렌즈 캐릭터와 키네틱 아트를 결합한 3종(캐롤 타종·대형 펜듈럼 미디어·그네 동력 날갯짓) 본점 광장 경관 기획 제안. Alt 1(크리스마스 하모니)은 원형 트리 구조의 브라스 파이프를 말렛이 타격해 실제 캐롤 멜로디를 연주하는 사운드 키네틱 조형물(H 10m). Alt 2(우리의 첫번째 시간)는 대형 펜듈럼의 좌우 스윙 구동과 반투명 LED 시간 연출을 결합한 키네틱 미디어(H 10.03m). Alt 3(위비의 달달한 날갯짓)은 관람객 탑승 그네의 움직임을 상부 캐릭터 날갯짓 모션 및 조명과 연동한 체험형 키네틱 조형물Changwon Daesang Park Big Tree (창원 대상공원 빅트리) (Big Tree & Hello Garden — Changwon Daesang Park) — 창원특례시 (2024) : W 15,000 × D 15,000 × H 18,000 mm (클라우드 트리 직경 15m, 3m 회전), 풍하중 저감 회전 드라이브 & 실시간 바람 연동 플립월, 바람 반응 Hello Garden 키네틱 플립월, 12절기 명상관 미디어, 경량 메쉬 3m 회전 클라우드 트리. 창원 대상공원 빅트리 프로젝트. 1) 진입광장의 Hello Garden 키네틱 아트월은 창원·마산·진해에서 불어오는 바람의 방향과 세기에 실시간 물리 반응하여 태양광의 일렁임과 어쿠스틱 바람 소리 생성. 2) 명상관은 창원 12곳의 자연 풍경과 12절기를 담은 명상 영상, 입체 음향, 빛과 그림자 쇼 결합. 3) 랜드마크인 클라우드 트리는 대형 볼륨을 형성하면서도 풍하중 영향을 대폭 저감한 특수 경량 메쉬 구조로 지상 3m 높이에서 저속 회전하며, 화이트에서 하늘색으로 이어지는 바이오모픽 그라데이션의 Text-to-Image AI 도출. 4) 조형물 내부에서 전망을 조망하는 클라우드 스페이스 구축 [공식 구조검토서 및 3D FEA 해석 6종 수록: 빅트리(20m) 주간 철골 구조물 3D 유한요소(FEA) Von-Mises 응력 컨투어 및 상세 메쉬 (최대 응력 116.94 MPa < 허용 123.00 MPa O.K. (단기하중 검토)); 창원 지역 기본풍속 38m/s 풍하중 재하 시 빅트리 3D Von-Mises 응력 분포도 (풍하중 최대 응력 76.95 MPa < 허용 123.00 MPa O.K.); 빅트리 20m 수직 주간(Main Trunk) 및 방사형 가지 철골 강관 3D 구조해석 모델 (SNT355 구조용 원형강관(Ø508~Ø850×16T) 다단 테이퍼 철골 골조); 상부 클라우드 캐노피 방사형 철골 강관 프레임 3D 평면 구조 모델 (직경 15m 상부 클라우드 캐노피 360° 방사형 철골 트러스 배치); 강관 철골 프레임 부재 축력(Axial Force 13.3kN) 및 휨모멘트 다이어그램 (주간 기둥 및 가지 분기점 축력(13.3 kN)·휨모멘트 정밀 해석); 주간 철골 강관(SNT355 Ø508~Ø850×16T) 축력·휨 합성응력비 수치 구조계산서 (합성 응력비 Combined Ratio = 0.381 < 1.000 O.K. | 전단비 0.068 O.K.)] Split Flap Display (국립해양과학관 플랩) (Split Flap Display — Ocean Science Museum) — 해양수산부 / 국립해양과학관 (2020) : W 9,600 × D 350 × H 2,400 mm, 60열 × 12행 총 720개 기계식 스플릿 플랩 모듈 & 바다 바람 센서 실시간 연동, 720개 기계식 스플릿 플랩 모듈, 바다 바람 실시간 센서 연동, One Ocean One Planet 메시지 및 파도 소리 아날로그 플랩 사운드. 국립해양과학관에 설치된 720개 모듈 규모의 대형 기계식 스플릿 플랩 디스플레이. 외부 바다 바람을 실시간 센서로 감지하여 반응하며, 플랩 카드가 고속으로 넘어가는 기계식 작동음으로 파도 소리를 연상시키는 음향적 교감 형성. 바다의 수많은 컬러코드가 모터 구동 디스플레이에 무작위로 혼합되며 "One Ocean, One Planet" 글로벌 환경 메시지와 해양 생물 픽토그램 표출. 60열 × 12행 총 720개 기계식 표시 유닛으로 구성되며, 각 모듈에 내장된 마이크로 스테퍼 모터와 광학 노치 원점 센서가 매 회전마다 위치를 자동 보정하는 스텝 오차 0% 보증 [공식 구조검토서 및 3D FEA 해석 6종 수록: 메인 철골 프레임 3D 유한요소(FEA) Von-Mises 등가응력 컨투어 해석 (최대 응력 28.1 MPa < 항복강도 245 MPa (안전율 SF = 8.7 O.K.)); 구동 토크 및 자중 재하 시 메인 프레임 3D 변위(Displacement) 컨투어 (최대 변위 Max. Displacement = 2.42 mm (작동 공차 이내 O.K.)); 5연속 메인 철골 프레임·샤프트 더미·사이드 브래킷 3D 유한요소(FEM) 모델링 (2D Shell(Main Frame/Bracket) + 1D Beam(Shaft Dummy) 복합 요소망); 모터 구동 토크(1,176.7 N·mm)·플랩 하중(10kg) 재하 및 6자유도 경계조건 (토크 1,176.7 N·mm | 베어링 하중 10kg | 상·중·하 브래킷 6-DOF 구속); 스플릿 플랩 유닛 구동 모터 토크 및 안전계수(1.5배) 적용 설계하중 산정서 (기어박스 최대 토크 × 1.5배 안전계수 = 1,176.7 N·mm 보수적 재하); 부재별 최대 응력 요약표 및 벽체 고정 앵커(R1~R6) 3축 반력 수치 결과표 (Main Frame SF 8.7 / Side Bracket SF 80.3 / R1~R6 앵커 반력 검증 완료)] Lamella (라멜라 — 버섯 갓 모티브 키네틱) (Lamella — Bio-Kinetic Mushroom Cap Air Purifier) — 시공테크 R&D 연구소 (2024) : W 4,600 × D 4,600 × H 3,200 mm (라멜라 길이 2,300mm 50개 결합), 단일 스테핑 모터 웜기어 동력 균등 배분 축 (50개 라멜라 연동), 버섯 갓 모티브 50개 라멜라(길이 2.3m) 결합, 웜기어 동력 균등 배분 메커니즘, 1.6~2.0T SUS판, 공기정화 활성탄 필터 내장. 시공테크 R&D 프로젝트 Lamella(라멜라). 최대 조형물 기준 길이 2.3m의 대형 라멜라 50개를 결합한 버섯 갓 곡면 구현. 단일 웜기어(Worm Gear) 축 메커니즘을 적용하여 1개의 스테핑 모터로 라멜라 50개 전체에 동력을 균등 배분하고, 높은 감속 토크를 통한 고하중 모션 안정 제어. 조형물 자중 경감을 위한 1.6T~2.0T 두께의 박판 미러 폴리싱 SUS(Stainless Steel) 판재와 Bolt-Nut 모듈러 체결 방식 채택. 라멜라 내부에 활성탄 필터 매트릭스를 내장하여 날개의 상하 개폐 운동 시 실내 공기를 순환 흡입·정화하는 바이오-키네틱 기능 탑재 및 라멜라 전개 시 LED 점등·수축 시 소등되는 인스타그래머블 조명 인터랙션 구현Sound of Ocean (사운드 오브 오션) (Sound of Ocean — Real-Time Ocean API Kinetic Sculpture) — 시공테크 R&D 연구소 / 해양수산부 협력 (2025) : Ø 3,600 × H 8,500 mm (45개 메탈 링 매트릭스, 최대 링 Ø3.6m), 45개 메탈 링 4포인트 서스펜션 수평 스크루 드럼 서보 드라이브, GOOS/해양수산부 실시간 해양 API 데이터 시각화, 45개 메탈 링(최대 3.6m), 1kW 서보, 15:1 감속기, 수평 이동 스크루 드럼, 4막 사운드 내러티브. 시공테크 R&D 프로젝트 Sound of Ocean(사운드 오브 오션). GOOS(Global Ocean Observing System) 및 대한민국 해양수산부 해양정보 서비스의 실시간 관측 데이터를 API로 취합한 바다 파동의 물리적 시각화. 총 45개 메탈 링(최대 링 지름 3,600mm / 3.6m) 구성 및 각 링의 스테인리스 스틸 와이어 4개 기반 4포인트 서스펜션 결속. 1kW AC 서보모터와 15:1 정밀 감속기를 통한 최대 1.14 m/s 고속 승강 구현. 공연장 무대 배튼 메커니즘을 응용한 '수평 이동 스크류 드럼(Horizontal Traversing Screw Drum)'을 적용하여, 와이어 권취 시 드럼이 수평 이동하며 와이어의 수직 중심축을 상시 유지함으로써 링 간 진동과 충돌 차단. 4막 사운드 내러티브(Act 1 빗방울, Act 2 잠수 물방울, Act 3 머신러닝 음악, Act 4 파도 및 관객 심해 보이스 인터랙션)와 65인치 DID, P2.4mm 고해상도 LED, 흑경 미러 및 초음파 센서 동기화Ocean Currents (국립해양과학관 해류 조형물) (Ocean Currents — National Ocean Science Museum) — 해양수산부 / 국립해양과학관 (2020) : W 5,500 × D 3,250 × H 4,600 mm, 331축 마이크로 윈치 매트릭스 드라이브, 해양 파동 입체 곡면을 실시간 구현하는 분산 서보 윈치 배열. 총 중량 3.6톤(3,600 kg) 규모의 과학관 랜드마크 키네틱. 직경 120mm 컬러 구체 331개, 원통형 라이트 바디 72개, 147EA 투명 LED 디스플레이 패널 구성. 독립 마이크로 윈치 서보 모듈 331대(유닛당 25kg 연속 페이로드 허용)가 최대 1.2 m/s 속도로 승강하며, 1ms 저지연 EtherCAT 실시간 버스를 통한 서브밀리미터 공차 동기화 제어. 천장 강철 트러스 하중 분산, 과부하 감지 토크 리미터 및 정전 시 비상 자동 하강 인터록 시스템 탑재 [공식 구조검토서 및 3D FEA 해석 5종 수록: 국립해양과학관 아트리움 수직·천장 철골 트러스 구조물 3D 아이소메트릭 모델 (고정하중(DL) + 활하중(LL) + 풍하중(WL) + 지진하중(EL) 3D 모델링); 3D 철골 트러스 프레임 부재별 휨모멘트(Moment-y) 및 축력 다이어그램 해석 (최대 휨모멘트 -16.86 kN·m | 전 트러스 부재 탄성 영역 내 거동); 천장 행거 포인트(Hanger Point) 구조 평면도 및 아트리움 종단면 CAD 도면 (천장 슬래브 Hanger Point 반력 분포 및 트러스 단면 정밀 설계); 울진 해안 지역 설계풍압(기본풍속 35m/s) 및 KBC 내진설계 지진하중 수치 산정서 (기본풍속 35.0 m/s | 중요도계수 1.2 | 밑면전단력 V = Cs·W 정밀 산출); 주철골 부재(SHN490 H-500×200×10/16) 강도 및 합성응력비 수치 구조계산서 (합성 응력비 Rmax = 0.441 < 1.000 O.K. | 전단 응력비 0.044 O.K.)] Floating Symphony (공중 비행 심포니) (Floating Symphony — Incheon Airport Node Garden) — 인천국제공항공사 (2024) : Ø 3,000 mm 구형 비행체 × 총 7대 (노드 정원 아트리움 상공), 구체당 드론형 추진 팬 8개 · Ø3m 구형 헬륨 드론 총 7대 운용, Ø3.0m 헬륨(He) 부력 구체 + 외곽 8개 드론형 추진 팬 3차원 벡터 비행 제어 (총 7대 드론 작동). 직경 3m(Ø3,000mm) 구형 헬륨 부력 비행체 총 7대 구성. 각 3m 구체 외곽에 배치된 고효율 드론형 추진 팬 8개(8 Drone Fans per Sphere)의 3차원 추력 벡터 제어를 통한 공중 유영·승강·회전 수행. 구체 내부에 충진된 헬륨(He) 가스의 부력이 기체 자중을 지지하므로, 동력 차단이나 이상 발생 시에도 급추락 없이 저속 감속 하강하는 본질 안전(Passive Fail-Safe) 구조 구현. UWB 4.242 GHz 실내 측위 시스템을 통한 공항 항행안전무선시설 전파 간섭 0% 공인 검증 완료Energy Rain (한수원 에너지 레인) (Energy Rain — KHNP HQ Gallery) — 한국수력원자력(KHNP) (2021) : W 8,000 × D 6,000 × H 5,000 mm, 256채널 고밀도 마이크로 윈치 매트릭스, 실시간 공간 궤적 보간 및 충돌 방지 댐핑이 적용된 256채널 고밀도 마이크로 윈치 그리드. 256개 광학 굴절 아크릴 물방울 프리즘 유닛과 고밀도 마이크로 윈치 그리드 구성. 최대 2.2 m/s 고속 승강 속도 제어와 가속도 S-커브 완충 및 무진동 급제동 특허 기술을 탑재하여 급격한 방향 전환 시 와이어 요동 억제. 256채널 전체 배열 간 공간 동기화 드리프트 오차 2ms 미만의 정밀도 확보 및 관람객 터치 키오스크 인터페이스 실시간 연동Rolling Ocean (국립해양과학관 롤링오션) (Rolling Ocean — Marine Science Museum) — 해양수산부 / 국립해양과학관 (2016) : W 3,800 × D 3,800 × H 11,300 mm (11.3m 나선 트랙), 수직 스프링 파이프 볼 리프트 & 나선형 회전 낙하 가이드 트랙, 수직 스프링 가이드를 따라 상승한 공이 상부 나선형 가이드를 따라 중력 회전 낙하하여 고래 모형 내부에 적재되는 순환 메커니즘. 하부 롤링볼 바스켓의 공이 스텝 모터로 구동되는 수직 스프링 파이프 가이드를 따라 최상부까지 상승. 상부에 도달한 공은 천장에 현수된 SUS 304 나선형 원형 가이드 레일로 진입하여 중력으로 선회 하강하고, 4m 규모 블랙 와이어프레임 고래 모형 내부 적재. 고래 하부의 타이머 개폐 장치가 일정 주기로 공을 바스켓으로 회수하는 연속 순환 구동 [공식 구조검토서 및 3D FEA 해석 5종 수록: 해양과학관 아트리움 11.3m 수직 철골 트러스 구조물 3D 아이소메트릭 모델 및 하중 조건 (높이 11.3m 수직 타워 고정하중(DL)+활하중(LL)+풍하중(WL)+지진하중(EL) 3D 모델); 11.3m 3D 철골 트러스 프레임 부재별 휨모멘트(Moment-y) 및 축력 다이어그램 (최대 모멘트 -16.86 kN·m | 11.3m 전 트러스 부재 허용응력 이내 O.K.); 천장 행거 포인트(Hanger Point) 구조 평면도 및 11.3m 조형물 종단면 CAD 도면 (상부 천장 Hanger Point 횡지지 및 하부 슬래브 앵커링 복합 구조 도면); 울진 해안 지역 설계풍압(기본풍속 35m/s) 및 KBC 내진설계 지진하중 수치 산정서 (기본풍속 35.0 m/s | 내진 중요도계수 1.2 | 밑면전단력 수식 산출); 주철골 부재(SHN490 H-500×200×10/16) 강도 및 합성응력비 수치 구조계산서 (합성 응력비 Rmax = 0.441 < 1.000 O.K. | 전단비 0.044 O.K.)] AI Incubator (국립중앙과학관 AI 인큐베이터) (AI Incubator — National Science Museum) — 과학기술정보통신부 / 국립중앙과학관 (2022) : W 3,500 × D 3,500 × H 2,800 mm, 6축 산업용 협동 로봇 암 & PDLC 스마트 글래스 제어, 다관절 로봇 궤적 기구학 및 고속 전자 스마트 글래스 투과도 스위칭 모듈. 다관절 협동 로봇(Cobot) 암과 0.1초 고속 응답 PDLC 스마트 글래스 스위칭 모듈 구성. ±0.03mm의 엔드이펙터 반복 위치 정밀도 유지 및 ROS 2(Robot Operating System) 기반 실시간 모션 인터랙션 엔진 탑재. 관람객 제스처와 거리를 인식하는 공간 깊이 센서와 100Hz 고속 AC 드라이버 연동 및 ISO 10218-1 협동로봇 충돌 감지 자동 안전 정지 규격 충족Orchestra (국립어린이과학관 키네틱 오케스트라) (Orchestra — National Children's Science Museum) — 국립어린이과학관 / 과학기술정보통신부 (2017) : W 5,200 × D 4,000 × H 3,600 mm, 32축 인터랙티브 건반 센서 및 전자 공압 타격 솔레노이드, 공압 솔레노이드 밸브 타격 및 나선형 어쿠스틱 호른 공명 기구. 32개 발광 압전 풋 건반 센서 매트릭스와 8ms 저지연 전자식 공압 밸브 및 솔레노이드 타격 유닛 구성. 나선형 황동 어쿠스틱 호른 공명 파이프와 실물 타악기의 기계적 연주 및 피지컬 어쿠스틱 공명과 디지털 사운드 신디사이저를 융합한 하이브리드 엔진 탑재. 24V 저전압 구동, 전 부위 라운드 R가공 및 100만 회 풋스위치 연속 가압 내구성 시험 통과를 통한 어린이 안전 확보Flip Dot Sculpture (플립닷 조형물) (Flip Dot Sculpture — Astana Expo) — 2017 카자흐스탄 아스타나 엑스포 조직위원회 (2018) : W 2,800 × D 2,800 × H 3,400 mm, 360° 구면 수천 개 전자기 바이스타블 플립 도트 매트릭스, 3차원 구면 좌표계 전자기 바이스타블(Bistable) 플립 디스크 어레이. 독립 원형 페데스탈 위의 직경 2.8m 구형 조형물. 360도 구면 좌표계에 매핑된 수천 개의 전자기 바이스타블(Bistable) 플립 디스크의 초당 최대 30회(30 flips/sec) 고속 리프레시 구동. 영구자석 잔류 자화 방지 바이폴라 H-브리지 드라이버 회로와 실시간 구면 왜곡 보정 파라메트릭 텍스처 매퍼 적용 및 내부 스테인리스 스틸 트러스 프레임과 열팽창 흡수 조인트를 통한 KDS 풍하중·내진 기준 충족 [공식 구조검토서 및 3D FEA 해석 4종 수록: 대형 키네틱 매트릭스 철골 프레임(L:580cm × H:720cm) 3D 구조 모델 및 앵커 산정서 (벽면 앵커 27개소 + 바닥 앵커 14개소 | KSD3566 SPSR400 강관 (E=205,000 T/cm²)); 전면 키네틱 매트릭스 철골 프레임 정면도·단면도 및 브래킷 상세 CAD 도면 (수직·수평 각파이프 그리드 골조 및 상·하부 정착 브래킷 상세도); 철골 부재 단면성질(단면적·관성모멘트·단면계수) 및 설계 하중 수치 계산서 (각파이프 부재별 단면적(A)·단면2차모멘트(Ix,Iy)·단면계수(Zx,Zy) 정밀 산출); 기둥 및 보 부재 휨응력·압축응력·전단응력·합성응력(0.39 < 2.95) 수치 검증서 (합성 응력 0.39 T/cm² < 허용 2.95 T/cm² ****** OK (안전율 7.5배))] Simulators (시뮬레이터) (Simulators) — 국립해양과학관(5DVR) / 국립항공박물관 / 전국 안전체험관·과학관 (2020) : W 4,500 × D 4,500 × H 3,800 mm, 바닥 고정형 베이스 기반 1축(단축) ~ 6축(6-DOF) 및 360° 다축 서보 액추에이터 맞춤 제작, 바닥 고정형 프레임 기반 1축~6축(6-DOF) 스튜어트 플랫폼, 고출력 전동 서보 실린더 및 360° 다축 회전 메커니즘. 바닥 고정형(Floor-Mounted) 강구조 베이스 프레임과 고출력 브러시리스 AC 서보 실린더 구동계 구성. 전시 공간과 연출 시나리오에 따라 1축(단축 승강·틸팅)부터 2축·3축·4축 모션 체어, 6자유도(6-DOF) 스튜어트 플랫폼 및 360° 전방위 자이로 회전까지 다축 기구 맞춤 설계·제작. 12ms 미만 저지연 텔레메트리 동기화와 전정기관 멀미 방지 워시아웃(Wash-out) 필터 알고리즘 적용 및 ISO 13849-1 Category 4 / PL e 최고 등급 산업용 안전 PLC와 독립 안전 브레이크 탑재 [공식 구조검토서 및 3D FEA 해석 7종 수록: 모션 시뮬레이터 메인 철골 프레임(SS275) 3D 유한요소(FEA) Von-Mises 응력 컨투어 (최대 응력 53.8 MPa < 항복강도 275 MPa | 안전율 SF = 5.11 Passed); 188,550 절점(Nodes) 3D 유한요소 메쉬 및 최대 변형량(10.4mm) 레인보우 컨투어 (188,550 Nodes / 75,922 Elements 고밀도 메쉬 | 최대 변위 10.4 mm O.K.); 수직 모션(LC.1 Vertical Motion) 구동 시 3D 철골 프레임 변형 형상 및 응력 분포 (수직 가속 모션(LC.1) 동적 충격계수 반영 프레임 변위·응력 동시 검증); 액추에이터 힌지 브래킷 및 볼조인트 연결부 3D 유한요소(FEA) 국부 응력 해석 (다축 서보 실린더 힌지 브래킷 반복 피로 하중 응력 집중 완화 O.K.); 탑승형 다축 시뮬레이터(Ø560 × 1,600mm) 기구부 3D 어셈블리 와이어프레임 (회전 드라이브 하우징(Ø560) & 탑승부 프레임(1,600mm) 3D 모델); 운행 시 자유물체도(Free Body Diagram) 및 SS275/SM45C 부재별 하중 벡터 분포도 (주축 SM45C 기계구조용 탄소강 & 프레임 SS275 회전·내진 하중 벡터 해석); CADTOOL 3D 프레임 구조해석기 기반 주축(SM45C) 및 철골 부재 강도 계산서 (CADTOOL FRAME STRUCTURAL ANALYZER 12 / 3D 비틀림·굽힘 강도 검증 완료)] HEYECAN (음악 연주 로봇 MARI) (HEYECAN — Robotic Instrumentalist MARI) — 경주-이스탄불 세계문화엑스포 조직위원회 (2013) : W 3,200 × D 2,800 × H 2,900 mm, 6축 산업용 대형 매니퓰레이터 로봇 암, 고정밀 엔드이펙터 타악기 연주 기구 및 역기구학 궤적 제어. 최대 페이로드 500 kg의 6축 대형 산업용 매니퓰레이터 로봇 MARI. 밀리초 단위 실시간 역기구학(Inverse Kinematics) 궤적 보간 소프트웨어와 전용 전통 북 연주 엔드이펙터 장착. 극장 표준 SMPTE 타임코드를 통한 무대 조명·서클비전 3D 영상·입체 음향 프레임 단위 동기화, 듀얼 광학 세이프티 라이트 커튼 구축 및 무대 바닥 지진 1구역 하중 기준을 충족하는 강철 앵커링 베이스플레이트 구조 검토 완료Kinetic Spinball Wall — Play Ball (창원 NC파크 스핀볼 · 인터랙션 플레이 볼) (Kinetic Spinball / Flip-Ball Wall (Play Ball) — Changwon NC Park) — 엔씨소프트(NCSOFT) / NC 다이노스 야구단 / 창원시 (2019) : W 4,540 × D 400 × H 7,300 mm (상부 Fix 2,300mm + 하부 Interactive 4,700mm), 화이트+네이비 투톤 야구공 실버 알루미늄 플레이트 모듈 매트릭스 & 모션 인터랙션 센서, 화이트·네이비 투톤 야구공이 체결된 실버 알루미늄 플레이트 모듈의 회전 전환(Flip/Spin) 및 PLAY BALL 바닥 존 실시간 모션 트래킹 반응 기구. 전체 폭 4,540mm × 높이 7,300mm(볼 매트릭스 높이 7,220mm: 상단 고정 로고부 Fix Area 2,300mm + 하단 인터랙티브 구동부 Interactive Area 4,700mm) 규모의 대형 수직 아키텍처 키네틱 월. 화이트+네이비 투톤 스티치 야구공을 정밀 가공된 실버 알루미늄 플레이트 모듈(Silver Aluminum Plate Module)에 개별 체결한 격자 형태 연결 구조. 후면 정밀 스텝/BLDC 모터와 타이밍 벨트 풀리 기구가 각 야구공의 회전 각도를 즉시 제어하며, 전면 ‘PLAY BALL’ 바닥 사이니지 존과 연동된 모션 트래킹 센서가 관람객의 실루엣과 팔·다리 동작을 실시간 인식하여 물리적 픽셀 애니메이션으로 변환 [공식 구조검토서 및 3D FEA 해석 4종 수록: 대형 키네틱 월 철골 프레임(L:580cm × H:720cm) 3D 구조 모델 및 앵커 배치 산정서 (벽면 앵커 27개소 + 바닥 앵커 14개소 | 정하중 Pv1 = 2.95 Ton (KSD3566 SPSR400)); 전면 키네틱 월(W 4,540 × H 7,300mm: Fix 2,300 + Interactive 4,700) 정면도 CAD 도면 (상부 Fix Area(2,300mm, dinos 워드마크) + 하부 Interactive Area(4,700mm, 모션 반응)); 철골 부재 단면성질(단면적·관성모멘트·단면계수) 및 설계 하중 수치 계산서 (각파이프 부재별 단면적(A)·관성모멘트(Ix,Iy)·단면계수(Zx,Zy) 정밀 산출); 기둥 및 보 부재 휨응력·압축응력·전단응력·합성응력(0.39 < 2.95) 수치 검증서 (합성 응력 0.39 T/cm² < 허용 2.95 T/cm² ****** OK (안전율 7.5배))]